在全膝关节整形术中对 Sagittal 对齐的比较评估:机器人传感器与外科医生的眼睛以及影响因素
Dong Nyoung Lee1, Chang Hyun Nam1, Ji-Hoon Baek1
1Joint & Arthritis Research, Department of Orthopaedic Surgery, Himchan Hospital, Seoul 07999, Republic of Korea.
Journal of clinical medicine
|November 27, 2025

概括
机器人辅助全膝关节整形术 (TKA) 提供了精确的斜腰对齐评估,与视觉估计不同,特别是在肥胖患者中. 这项技术确保了一致的结果,改善了TKA的结果.
科学领域:
- 整形外科手术 整形外科手术
- 生物机械工程 生物机械工程
背景情况:
- 在全膝关节整形术 (TKA) 后的手术后的斜腰部不平衡会对长期结果产生负面影响.
- 传统的对齐评估依赖于主观的视觉估计,容易发生解剖学变化.
研究的目的:
- 为了比较机器人辅助系统和外科医生视觉评估之间的斜腰对齐评估的准确性.
- 分析身体质量指数 (BMI) 和解剖学因素对对齐评估一致性的影响.
主要方法:
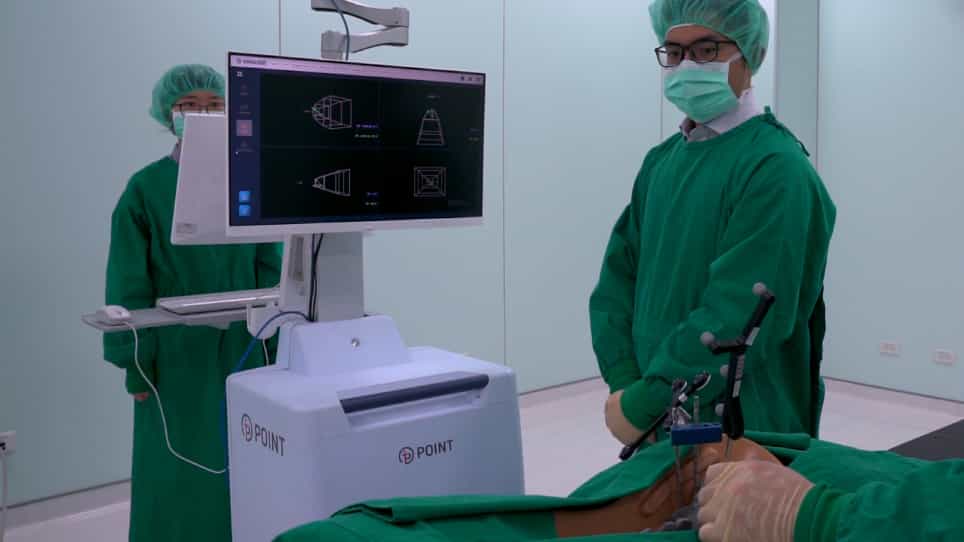
- 使用MAKO机器人系统对60个单方面TKA进行了回顾性审查.
- 来自机器人系统 (M组) 的斜视机械轴角的比较与盲目的外科医生 (S组) 的视觉估计.
- 评估观察者之间的可靠性和与BMI和四肢比例的相关性.
主要成果:
- 视觉估计组 (S) 在超重/肥胖患者中显著低估了斜腰对齐 (p < 0.001).
- 机器人辅助系统 (M) 保持一致的准确性,无论BMI.
- 观察到较薄 (超延伸被高估) 和较厚 (屈曲收缩被低估) 的试验插件有显著的不匹配.
结论:
- 视觉评估的斜腰对齐是不可靠的,特别是在肥胖患者或具有显著软组织的患者.
- 马科机器人系统在各种身体类型中提供客观和一致的斜腰对齐评估.
- 机器人辅助的TKA促进了更准确和可重复的对齐,提高了手术安全性和患者的结果.