

基于随机树的多策略快速探索的移动机器人控制器,用于在人类共享环境中安全路径规划
Jian Mi1, Xianbo Zhang2, Zhongjie Long2
1Department of Transport Engineering, School of Civil Engineering and Transportation, Yangzhou University, Yangzhou 225127, China.
Sensors (Basel, Switzerland)
|November 27, 2025

概括
本研究介绍了一种多策略快速探索随机树 (MP-RRT) 算法,用于移动机器人路径规划,用于环境中不可预测的人类运动. MP-RRT通过优化基于人类运动不确定性的路径来确保机器人的安全,优于现有的方法.
科学领域:
- 机器人技术 机器人技术 机器人技术
- 人工智能的人工智能
- 人与机器人的交互
背景情况:
- 在静态环境中,移动机器人路径规划得到了充分的研究.
- 对于移动机器人来说,确保在动态环境中与随机人类运动中的安全是一个重大挑战.
- 现有的算法与不可预测的人类行为作斗争,导致潜在的冲突.
研究的目的:
- 为移动机器人开发安全的路径查找算法,在人类共享的环境中运行,人类的动作未知.
- 通过模拟人类运动的不确定性来应对在规划层面预防冲突的挑战.
- 为与人类合作的机器人创造一个最佳的安全路径.
主要方法:
- 提出了一个基于随机树 (MP-RRT) 的安全路径查找算法,快速探索多方策略.
- 开发了一个MP-RRT多样化路径生成器来创建多个候选路径.
- 引入了一个基于象限的动态随机探索机制,用于高效的环境映射.
- 使用随机风险评估设计了一种路径优化机制,以模拟人类运动的不确定性.
主要成果:
- 与A*,MDP和RRT相比,MP-RRT算法显著减少了冲突数量 (分别为-70.2%,-72.8%和-73.8%).
- 在任务成功率方面取得了实质性的改进 (+66.0%,+95.0%和+85.7%相比A*,MDP和RRT).
- 通过考虑人类风险,证明有效的环境探索和最佳安全路径生成.
结论:
- 拟议的MP-RRT算法通过明确模拟人类运动的不确定性,有效地确保了人类共享环境中的机器人安全.
- 该算法在减少冲突和提高任务成功率方面优于传统方法.
- 模拟结果验证了在动态,人口密的空间中安全路径规划的拟议方法的效率和稳定性.

相关概念视频
 01:18
Hierarchy of Motor Control
5.9K
The hierarchy of motor control refers to the different levels of organization and processing involved in controlling movement in the body. These levels range from higher cortical areas involved in planning and decision-making to lower spinal cord reflexes that respond automatically to external stimuli.
5.9K
 01:11
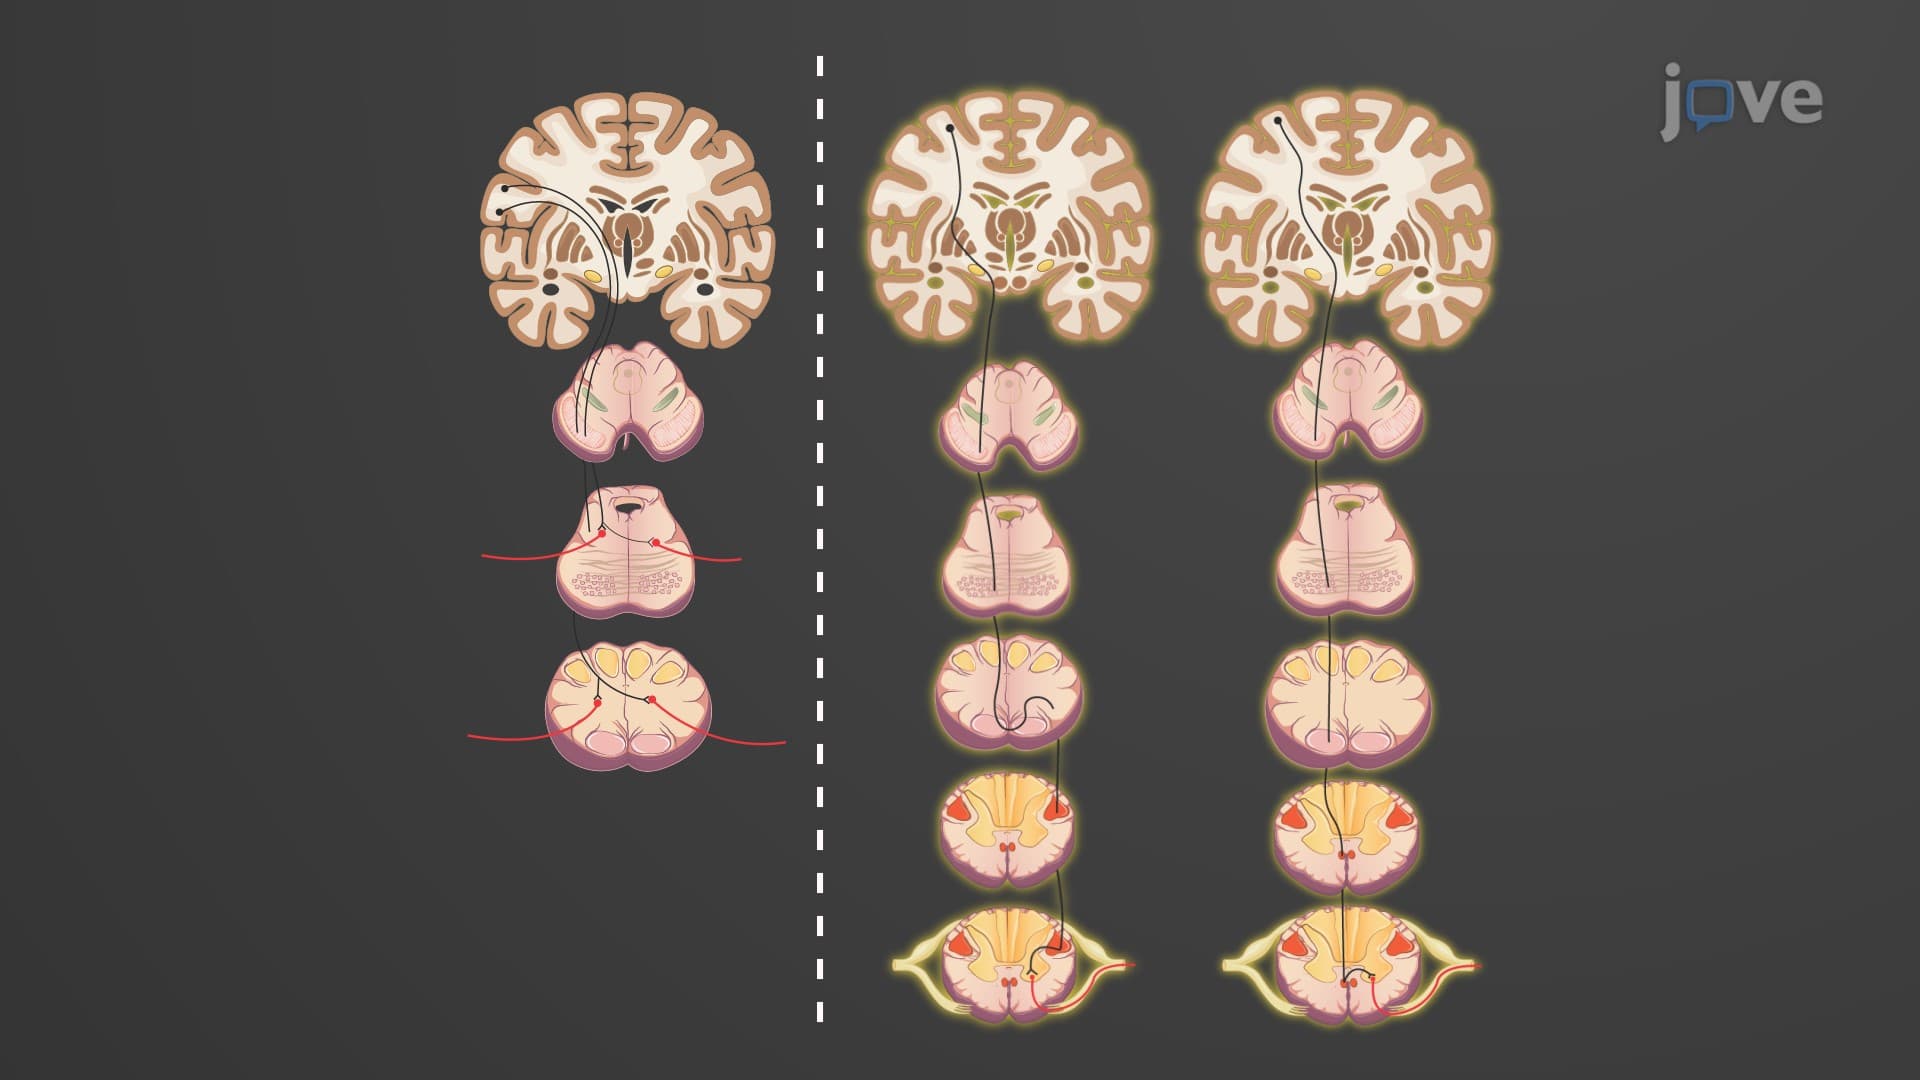
Direct Motor Pathways
4.1K
The direct motor pathways, also known as the pyramidal tracts, are a group of neural pathways that originate in the brain and descend through the spinal cord. They control the voluntary movement of the body. There are two major direct motor pathways: the corticospinal and the corticobulbar tracts.
The corticospinal tract is responsible for the voluntary movement of the limbs and trunk. It originates in the cerebral cortex of the brain and descends through the cerebrum's internal capsule and...
The corticospinal tract is responsible for the voluntary movement of the limbs and trunk. It originates in the cerebral cortex of the brain and descends through the cerebrum's internal capsule and...
4.1K