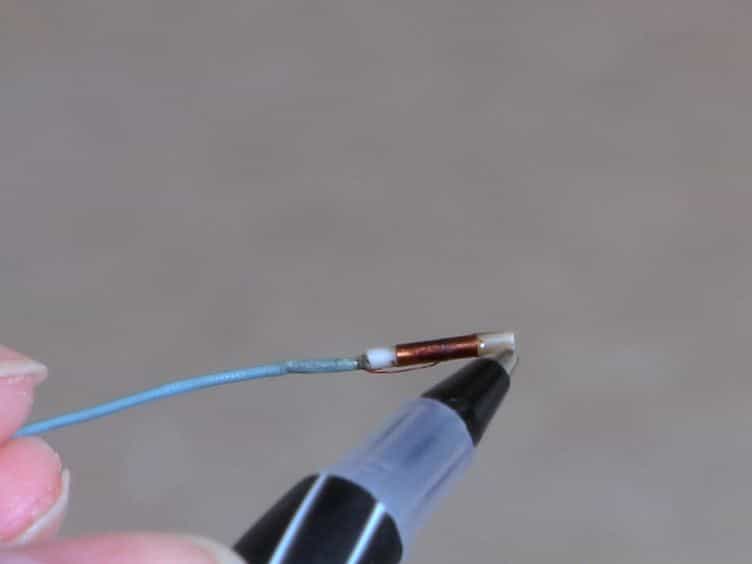

快速制造用于精密医学的自行推进和可引导的磁性微导管
Zhi Chen1, Boris Rivkin2, David Castellanos-Robles1,3
1CIC nanoGUNE, 20018, San Sebastián, Spain.
Advanced materials (Deerfield Beach, Fla.)
|November 27, 2025

概括
研究人员开发了磁管状微机器人,用于在最小侵入性治疗中精确导航. 这些先进的医疗工具提供可编程磁化和可调节尺寸,用于辅助生殖和向药物输送的应用.
科学领域:
- 生物医学工程 生物医学工程
- 材料科学 材料科学 材料科学
- 机器人技术 机器人技术 机器人技术
背景情况:
- 最少侵入性疗法需要高度机动,小型和灵活的医疗工具来导航复杂的解剖路径.
- 现有的技术在微妙的生物环境中面临着精度和机动性的局限性.
研究的目的:
- 为具有可编程磁化的磁管式微机器人提供高产率的制造方法.
- 为了证明这些微机器人在各种生物环境中精确导航和有针对性的交付的能力.
主要方法:
- 制造磁管式微机器人,使用通过模板电线进行朱尔加热,以调节尺寸.
- 开发了三种设备配置:可转向的微导管,带有波浪爬行运动的无TubeBot和混合微导管机器人.
- 在体和体内验证曲通道,组织幻影,器官模型,体外组织和活小鼠.
主要成果:
- 成功制造了具有可调节尺寸和可编程磁化的微机器人.
- 在各种环境中展示精确的导航和受控的运动 (波浪爬行和线性插入).
- 实现精子细胞,胚胎和模仿药物化合物的向输送.
结论:
- 开发的磁管状微机器人为先进的微创治疗提供了一个有前途的平台.
- 这些微机器人在精准医学方面具有重大潜力,包括辅助生殖和向药物输送.
- 这种制造方法可以为复杂的医疗干预提供多功能微机器人设计.
关键词:
辅助生殖技术 (ART) 是一种助孕技术.身体内导航 身体内导航磁性软连续机器人 机器人大量生产的管状设备.微机器人平台是一个微机器人平台.最少侵入性的疗法.自行式微导管 自行式微导管 自行式微导管有针对性的药物输送系统.气管干预 气管干预波浪爬行运动机器更多相关视频
 09:13
Remote Magnetic Navigation for Accurate, Real-time Catheter Positioning and Ablation in Cardiac Electrophysiology Procedures
Published on: April 21, 2013
28.4K
 09:58
Computer Numerical Control Micromilling of a Microfluidic Acrylic Device with a Staggered Restriction for Magnetic Nanoparticle-Based Immunoassays
Published on: June 23, 2022
2.5K