
膝关节过度伸展是透过范围松的迹象,可以在机器人功能对齐工作流程中有效地管理,而无需例行关节线距离
Anton Lambers1,2, Serene Lee3, Kate Langton3
1Medical School, The University of Western Australia, Western Australia, Australia.

概括
在全膝关节整形术中,机器人功能对齐有效地管理过度延伸,而无需进行常规的股骨切除. 侧调整可以实现平衡,改善运动范围和患者的结果.
科学领域:
- 整形外科手术 整形外科手术
- 机器人在医学中的机器人
- 生物机械工程 生物机械工程
背景情况:
- 传统的全膝关节整形术 (TKA) 治疗过度延伸往往涉及远距离大腿骨切除.
- 这旨在降低关节线并缩小延伸间隙,可能改变膝盖生物力学.
- 需要采用替代策略来平衡膝盖,而不会影响关节的直线位置.
研究的目的:
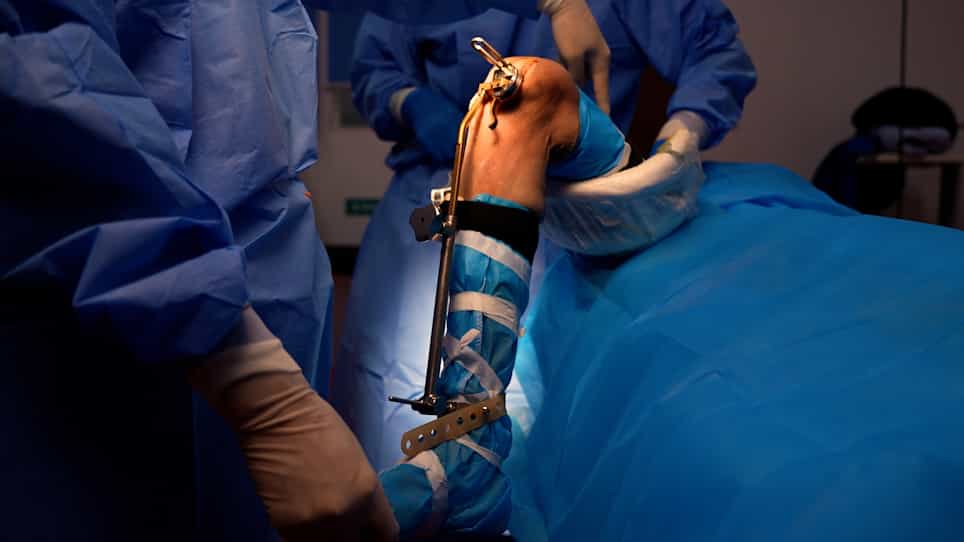
- 评估一个机器人功能调整 (FA) 工作流程,用于管理TKA中的过度伸展膝盖.
- 将FA指导管理与传统方法的结果进行比较.
- 评估FA的切割前差距评估是否可以有效地实现膝盖平衡.
主要方法:
- 使用单个植入物/机器人平台的未来注册表 (2016-2023) 的回顾性分析.
- 对比100名TKA患者的超延伸 (≥5°) 与1881年的对照 (0°-10°固定屈曲收缩).
- 治疗水平III,回顾性比较研究设计.
主要成果:
- 超延伸组显示出更大的最大曲运动范围 (137°与132°对比).
- 超延伸组的初始关节间隙较大 (0.7-1.2毫米);没有显著的股骨脱.
- 超延伸队列的小腿骨缺裂和插入厚度增加,导致小腿骨关节线升高 (比对照组大1.5毫米).
- 两组之间1年运动范围或被遗忘的联合分数没有显著差异;两例超延伸复发.
结论:
- 在TKA中,过度延伸的膝盖可以在没有常规的股骨关节线不稳定的情况下平衡.
- 这些膝盖的整体松可以通过主要的部侧调整来有效地管理.
- 机器人FA工作流程与切割前差距评估为管理过度延伸提供了可行的替代方案.