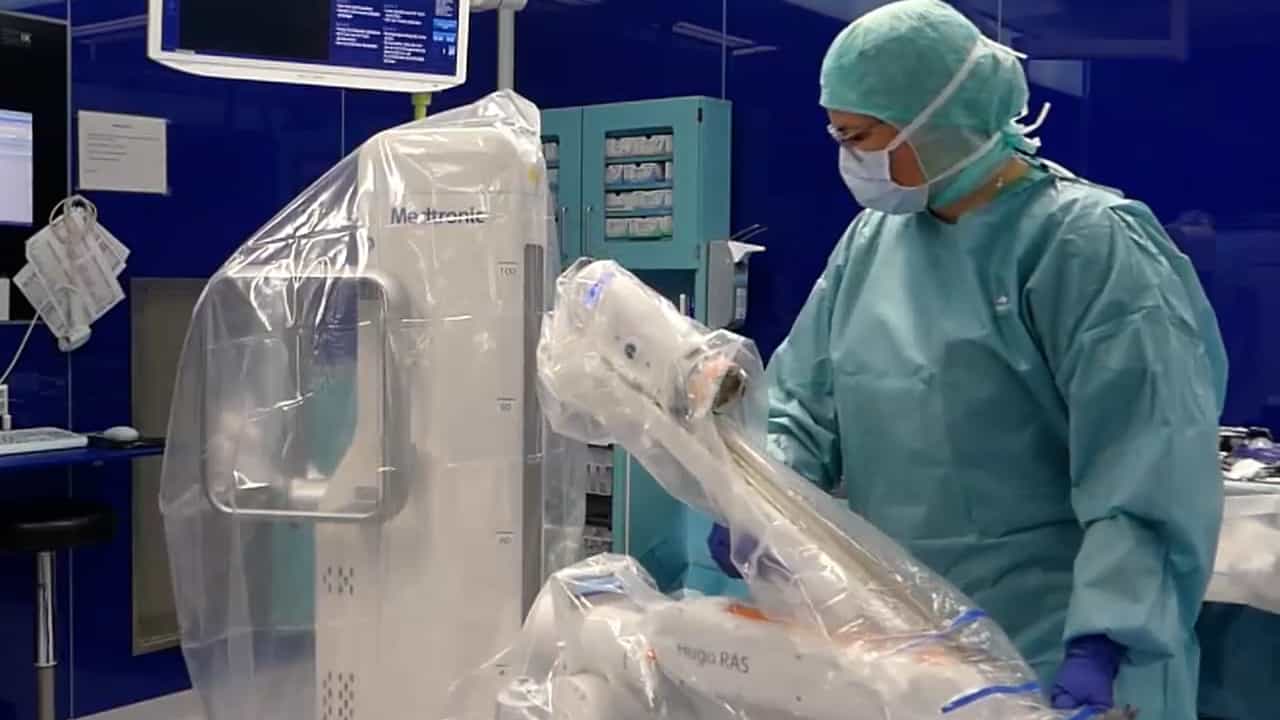
个性化摄像头端口位置调整对机器人胃切除术短期结果的影响
Makoto Hikage1, Kentaro Sawada2, Atsushi Mitamura2
1Division of Gastroenterologic Surgery, Tohoku Medical and Pharmaceutical University, 1-15-1 Fukumuro, Miyagino-ku, Sendai, Miyagi, 983-8356, Japan. mhikage@tohoku.ac.jp.
Surgery today
|December 1, 2025

概括
在机器人胃切除术 (RG) 中,个性化的摄像头端口定位显著减少了手术时间,并改善了短期的结果. 这种调整提高了胃癌手术的效率.
科学领域:
- 手术瘤学手术瘤学
- 最少侵入性的手术
- 机器人手术 机器人手术
背景情况:
- 机器人胃切除术 (RG) 为胃癌手术提供了更好的安全性和有效性.
- 随着RG的关键挑战是增加的操作时间.
- 优化手术技术对于提高RG效率至关重要.
研究的目的:
- 评估个性化摄像头端口定位对机器人胃切除术 (RG) 短期结果的影响.
- 为了确定计算机断层扫描 (CT) 引导的摄像机端口调整是否可以减少RG中的操作时间.
主要方法:
- 一项针对胃癌进行RG的患者的比较研究.
- 组A:RG,相机端口的位置根据CT图像进行调整 (n=30).
- NA组:没有摄像机端口调节的RG (n=89).
- 短期结局的比较,包括手术时间,血液损失和术后发病率.
主要成果:
- 与NA组相比,A组的操作和控制台时间显著缩短 (P < 0.001).
- 在A组,估计的血液损失和术后住院时间减少了.
- 术后发病率在两组之间是相似的.
- 多变量分析发现摄像机端口调整是缩短操作时间的独立预测因素 (OR 0.039,P < 0.001).
结论:
- 个性化摄像头端口定位是改善机器人胃切除术短期结果的有价值策略.
- 这种技术有效地减少了手术时间,这是提高手术效率的关键因素.
- 摄像机端口定位的CT引导调整显示了优化机器人胃癌手术的前景.
更多相关视频
 03:07
Single-Port Robotic-assisted Transaxillary Breast-conserving Surgery: A Prospective, Single-arm, Non-randomized Phase IIa Clinical Trial
Published on: August 19, 2025
772
 05:12
Robotized Testing of Camera Positions to Determine Ideal Configuration for Stereo 3D Visualization of Open-Heart Surgery
Published on: August 12, 2021
2.4K