
量化人类对控制机器人群的信任:基于EEG的分析和分类

概括
研究人员确定了人类机器人群交互中的信任神经相关性. 机器学习准确地检测到这些大脑信号,使机器人能够适应机器人行为,从而更好地实现人机合作.
科学领域:
- 人与计算机的交互
- 机器人技术 机器人技术 机器人技术
- 神经科学是一个神经科学.
背景情况:
- 信任对于人际关系至关重要,但在人机交互中具有挑战性.
- 人类直接控制机器人群需要理解信任动态.
- 目前评估对自主系统信任度的方法有限.
研究的目的:
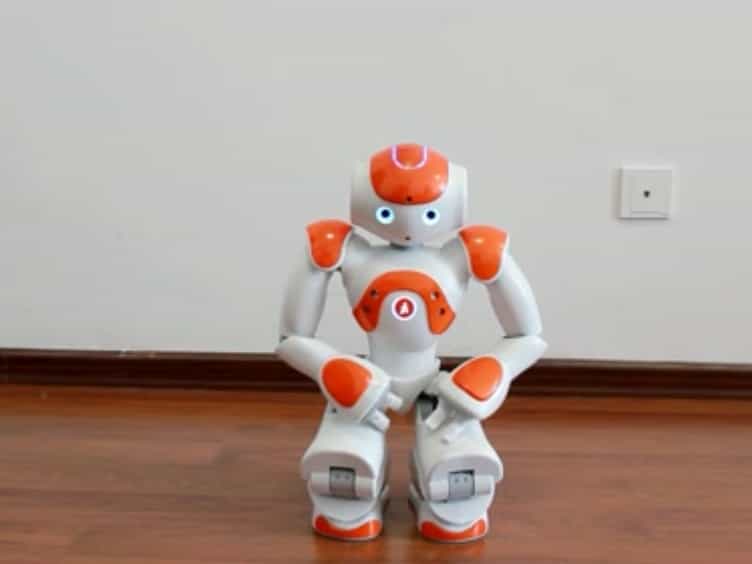
- 为了研究人类控制机器人群的过程中信任的神经相关性.
- 开发一种机器学习模型,从大脑活动中量化信任水平.
- 探索基于信任的自适应性机器人群行为潜力.
主要方法:
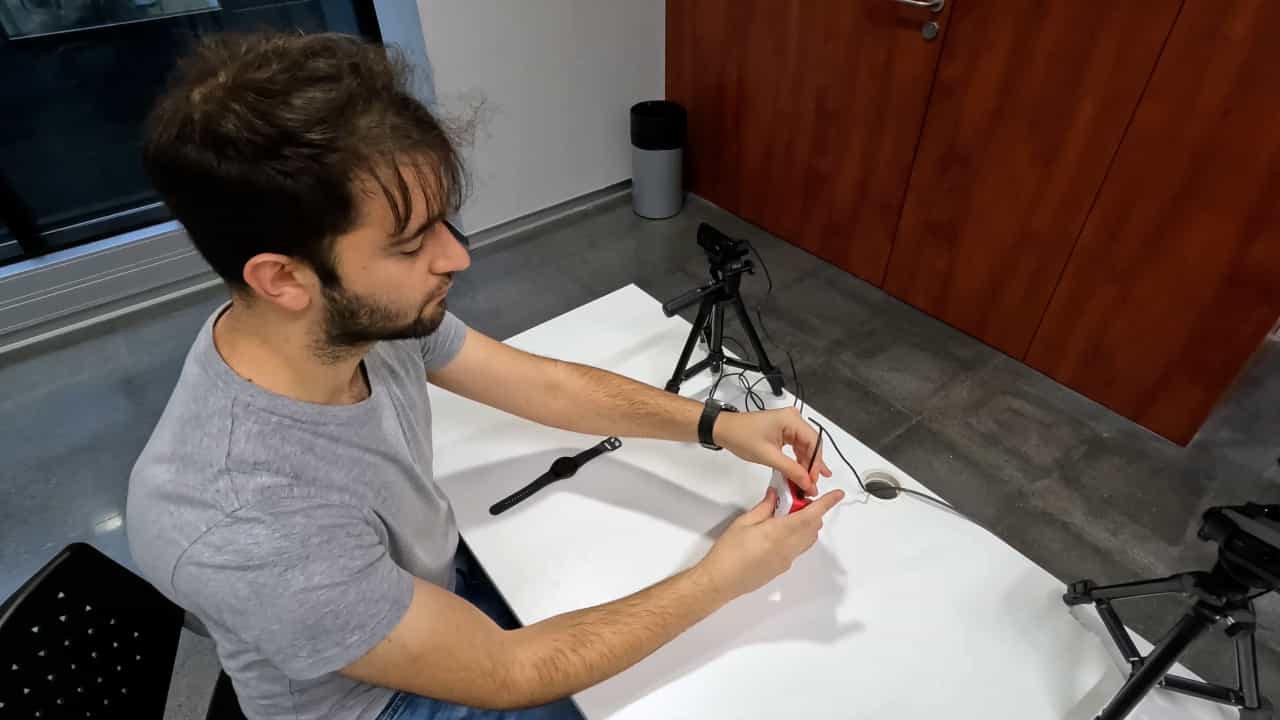
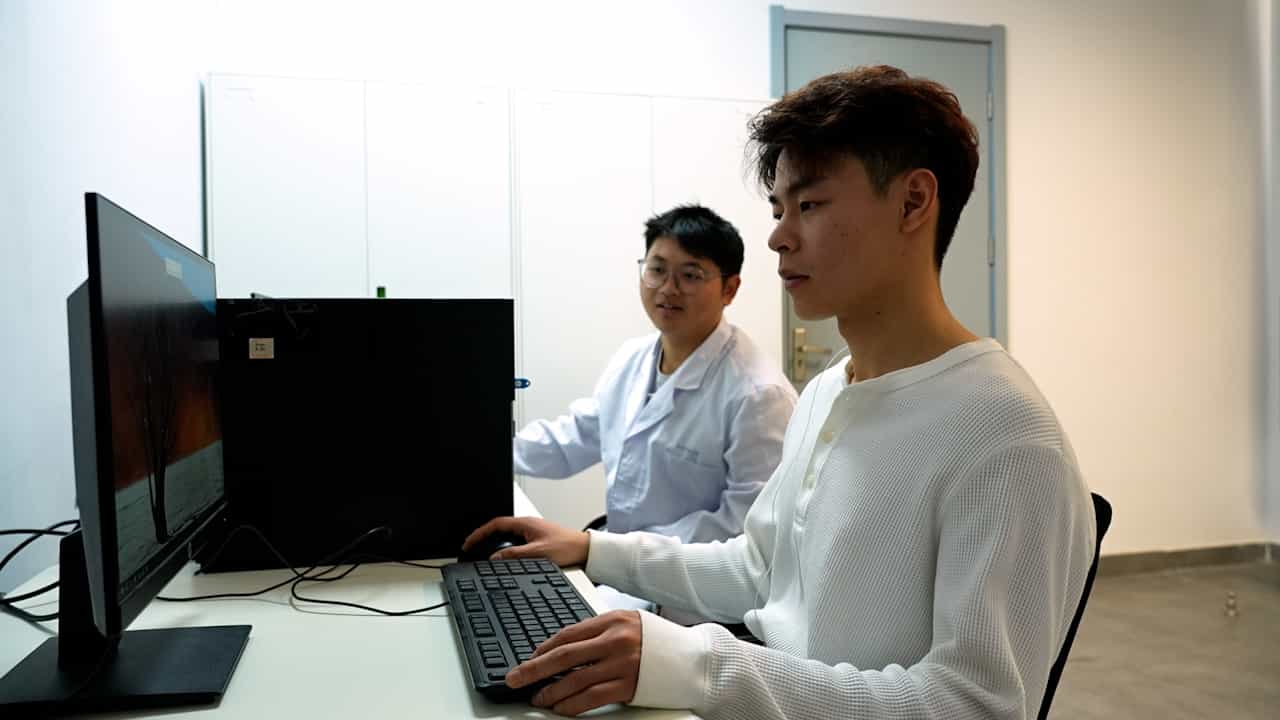
- 收集了来自人类受试者的脑电图 (EEG) 数据,这些人通过操纵杆控制机器人群.
- 在系统中引入噪音以引起不信任.
- 应用机器学习技术来分类信任的EEG相关值.
主要成果:
- 识别了人类与机器人群交互中信任的独特的神经相关物.
- 在从EEG数据中辨别信任级别时,获得了超过88%的分类准确性.
- 证明了实时量化信任的可行性.
结论:
- 在人类与机器人群交互时,可以发现信任的神经相关性.
- 机器学习可以准确量化信任,促进人类和机器人的合作.
- 这项研究对于在探索和防御等关键应用中部署机器人群至关重要.