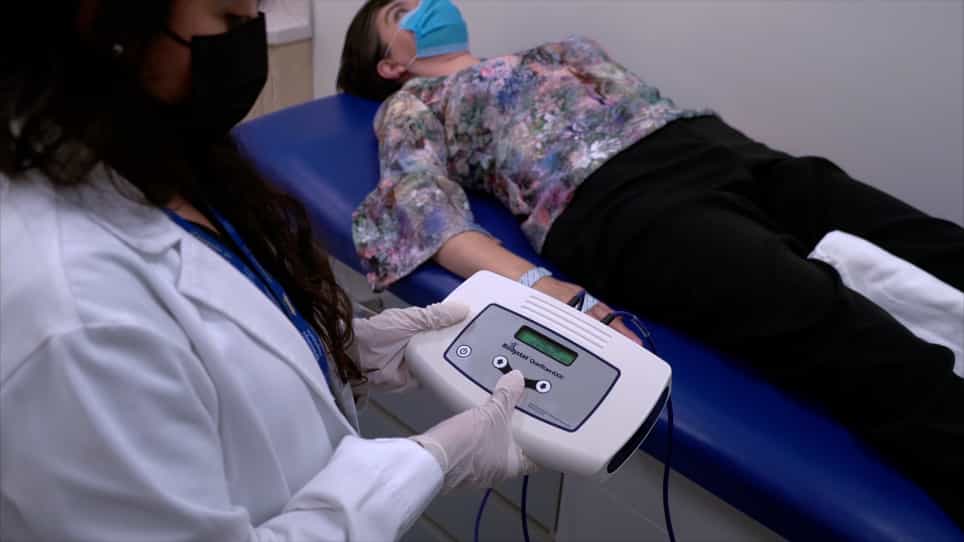

使用医生的生物信号估计内血管器件的接触力

概括
医生现在可以使用可穿戴传感器在内血管程序期间估计力量. 这种新的方法跟踪肌肉活动和运动,使机器人干预更安全,改善患者护理.
科学领域:
- 生物医学工程 生物医学工程
- 机器人技术 机器人技术 机器人技术
- 医疗器械技术 医疗器械技术
背景情况:
- 心血管疾病是全球主要的死亡原因.
- 血管内干预,如支架安置,至关重要,但在技术上要求很高.
- 机器人解决方案可以提高获得护理的机会,但需要了解力量限制.
研究的目的:
- 开发一种数据驱动的方法,用于估计内血管干预期间的接触力.
- 为设计机器人辅助程序的安全机制提供信息.
- 为了使标准的,非传感器设备用于力测量的使用.
主要方法:
- 提出了一种分析医生的肌肉活动和运动模式的新方法.
- 使用可穿戴传感器来跟踪操作员的生物识别.
- 通过将内血管仪器插入幻影模型来测试系统.
主要成果:
- 在仪器插入过程中跟踪接触力的可行性.
- 获得的相对平均绝对误差<13%用于力估计.
- 结果表明,力差异对人类用户来说是不可察觉的 (在韦伯分数内).
结论:
- 可穿戴式传感器可以有效地估计内血管程序中的力量.
- 这种方法将操作员转换为传感器系统,避免专用设备.
- 通过机器人辅助实现更安全,更容易获得的内血管治疗.
更多相关视频
 06:32
Author Spotlight: Automated Deep Brain Stimulation for Parkinson's Disease - Exploring the Possibilities and Challenges of Home Monitoring
Published on: July 14, 2023
1.8K
 06:18
Intravascular Ultrasound Image-Based Finite Element Modeling Approach for Quantifying In Vivo Mechanical Properties of Human Coronary Artery
Published on: December 6, 2024
972
