在年轻健康的成年人下肢中进行新型动态协调任务的运动学习
Stephanie B Hernandez-Hernandez1, Kristan A Leech2, Peter G Adamczyk1
1Department of Mechanical Engineering, University of Wisconsin - Madison, 3039, Mechanical Engineering Building, 1513 University Ave, Madison, WI, 53706.
Human movement science
|December 5, 2025

概括
这项研究表明,健康成年人的下肢运动学习与上肢学习类似. 参与者提高了任务性能,保留了技能,并展示了四肢间的转移和后果.
科学领域:
- 神经科学是一个神经科学.
- 发动机控制器的控制器
- 机器人技术 机器人技术 机器人技术
背景情况:
- 了解运动学习是神经损伤恢复的关键.
- 对上肢运动学习的研究已经很先进,但下肢的探索是有限的.
研究的目的:
- 量化运动学习,技能保留,四肢间转移和下肢运动中的后果.
- 调查下肢的运动学习原则是否与上肢的学习原则相匹配.
主要方法:
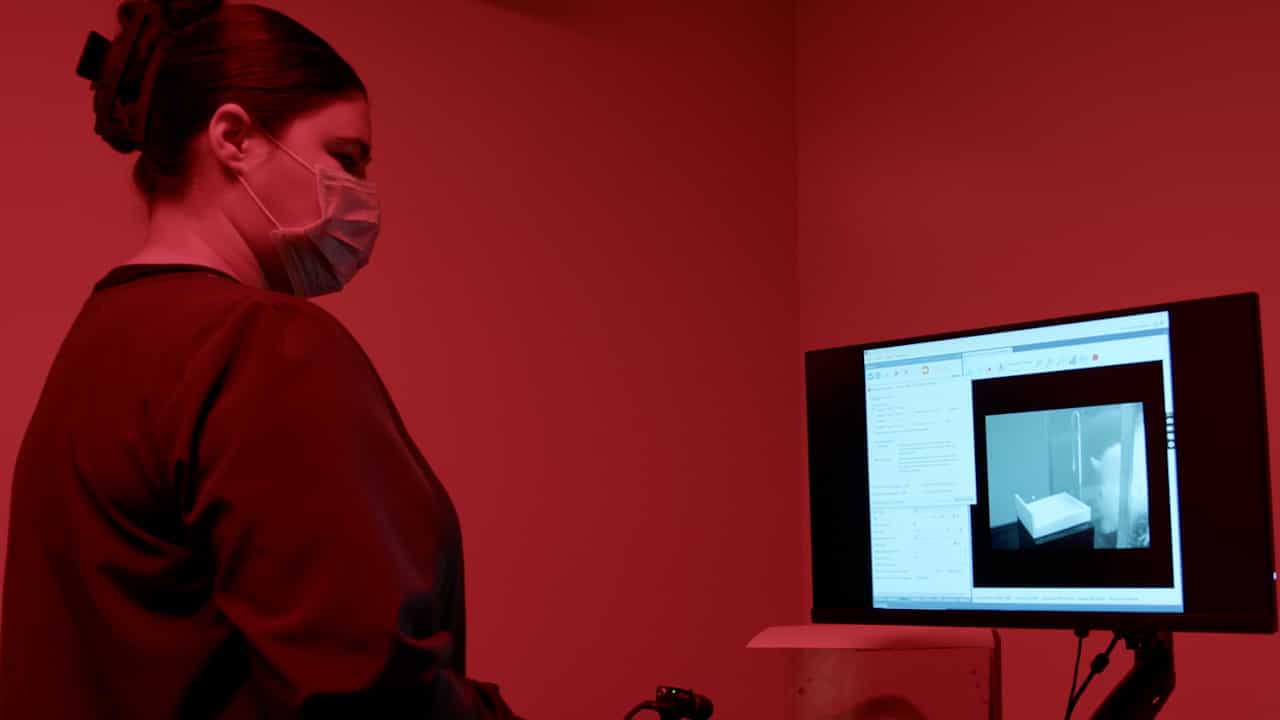
- 健康的年轻人在虚拟环境中使用触觉机器人进行腿部伸展运动.
- 参与者学会稳定一个虚拟惯性盘.
- 在两天内评估了技能保留,四肢间转移和后果.
主要成果:
- 参与者显著提高了任务性能,减少了定位时间和路径长度.
- 在22-48小时间隔后观察到技能保留.
- 成功测量了四肢间的转移和后果,表明了自适应性运动控制.
结论:
- 健康成年人的下肢运动学习遵循与上肢运动学习相似的原则.
- 这些发现支持开发下肢康复策略的潜力,这些策略是通过运动学习获得的信息.
- 进一步研究下肢的特定运动学习过程是有必要的.