
机器人辅助的动力学调整全膝关节关节整形手术
Alex M Hollenberg1, Joseph T Gibian1, William A Zuke2
1Orthopedic Surgery, Washington University School of Medicine, St. Louis, USA.
Cureus
|December 8, 2025

概括
使用动力对齐 (KA) 的机器人辅助全膝关节整形术 (TKA) 通过绘制软骨和指导患者特定组件放置,提供了更高的准确性,可能克服传统方法的局限性.
科学领域:
- 整形外科手术 整形外科手术
- 生物医学工程 生物医学工程
- 机器人在医学中的机器人
背景情况:
- 机械对齐 (MA) 是全膝关节整形术 (TKA) 的传统标准,旨在实现肢体中性对齐.
- 动力对齐 (KA) 旨在恢复关节前关节形状和软组织平衡.
- 由于软骨假设和手动切除精度,现有的KA技术存在局限性.
研究的目的:
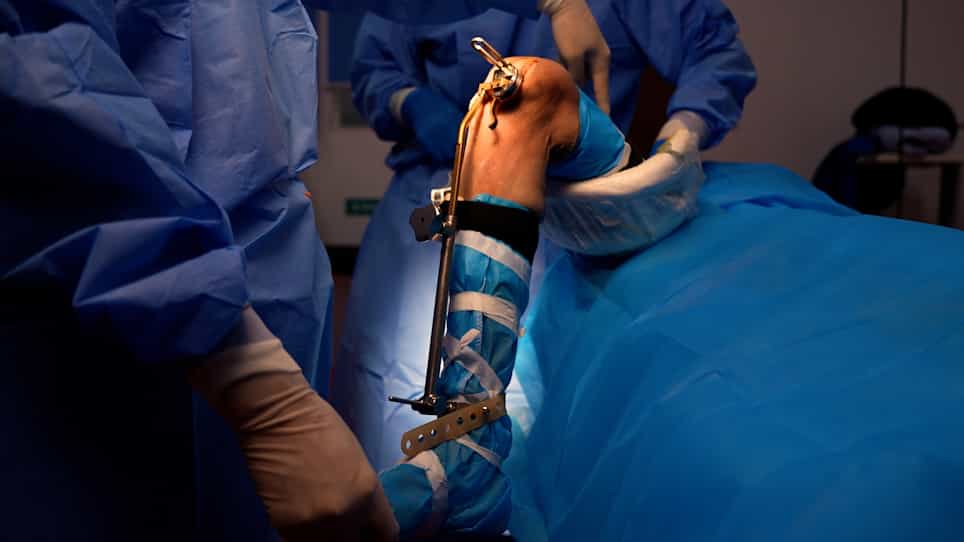
- 介绍机器人辅助动力学调整TKA的外科手术技术.
- 通过提高准确性和可重复性来解决传统 KA 的局限性.
- 为了利用机器人技术为患者特定的部件放置.
主要方法:
- 使用基于CT的机器人平台进行手术内软骨映射.
- 基于机器人数据指导患者特定的骨切除.
- 在TKA中应用机器人辅助来实现动力学对齐原则.
- 使用机器人指导进行客观的软组织平衡评估.
主要成果:
- 机器人辅助提高了TKA植入物放置的准确性和可重复性.
- 特定于患者的骨切除计划由机器人平台提供便利.
- 在手术期间对完整的软骨进行映射,提高了KA的精度.
- 由于改善软组织平衡评估,可能减少手术内骨回切的可能性.
结论:
- 与传统方法相比,机器人辅助的KA TKA提供了更精确和可重复的方法.
- 这种技术利用先进的技术来克服手动操作系统的局限性.
- 它能够以更高的精度恢复原生关节几何和软组织平衡.