
机器人辅助系统的真实性分析,用于上上前牙切除:一个体外研究
Zi-Yu Yan1, Xi-Yuan Luo2, Ming-Pei Gao2
1Department of Oral and Maxillofacial Surgery, Peking University School and Hospital of Stomatology & National Center for Stomatology & National Clinical Research Center for Oral Diseases & National Engineering Research Center of Oral Biomaterials and Digital Medical Devices, No. 22, Zhongguancun South Street, Haidian District, Beijing, 100081, People's Republic of China.
Journal of robotic surgery
|December 9, 2025

概括
与自由手手术相比,活跃的机器人系统显著提高了受冲击超数列牙提取的准确性. 这种机器人方法提高了手术精度,减少了骨损伤,提供了更安全,更可靠的最小侵入性选择.
科学领域:
- 口腔和牙面部外科手术
- 手术机器人手术机器人手术机器人手术机器人
- 牙科植入物学 牙科植入物学
背景情况:
- 受影响的上中线超数牙会给外科手术带来挑战.
- 传统的自由手提取技术可能会导致不准确性和附带损害.
研究的目的:
- 为了比较活跃的机器人系统辅助手术与传统的自由手术对冲击大中线超数取牙的真实性.
- 评估与每个方法相关的骨损伤和手术持续时间.
主要方法:
- 使用了带有冲击的多数牙的标准化尾复制品.
- 牙被随机分为一个主动机器人辅助组 (ARG) 或一个自由手组 (FHG).
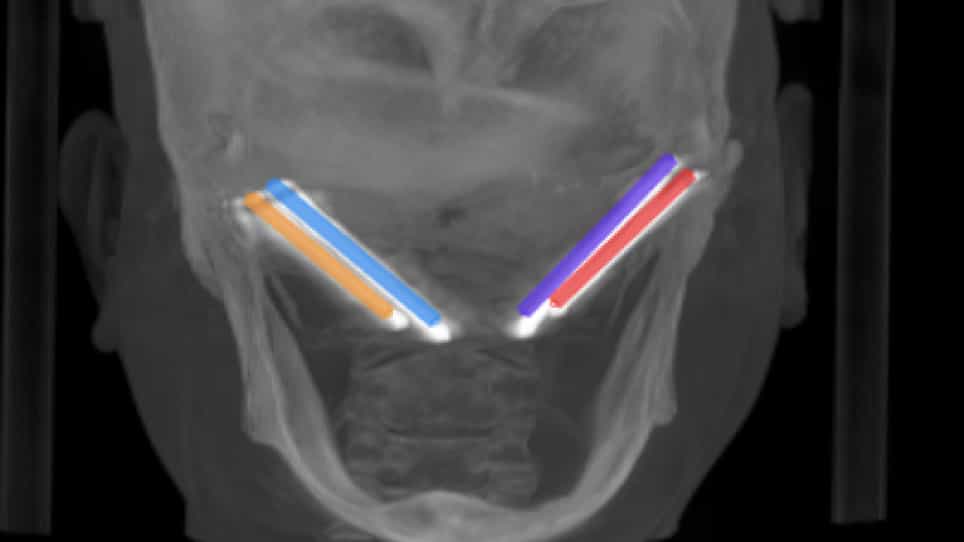
- 手术前的CBCT和口腔内扫描指导了骨切除术和牙切割的规划.
主要成果:
- 该ARG显示了显著更高的真实性 (迪斯相似系数:0.93对比0.71) 和较低的偏差 (中心点:0.31毫米对比1.15毫米;RMS:0.19毫米对比0.96毫米;角:5.70°对比17.90°).
- 在ARG中,骨移除精度明显提高,骨移除过多或不足显著减少.
- ARG显示骨损伤的深度较低 (p=0.039),但手术持续时间稍长 (160秒对132秒).
结论:
- 与自由手术相比,机器人辅助的冲击性大中线超数牙的提取提供了更高的真实性和减少骨损伤.
- 活跃的机器人系统提高了手术的安全性,可重复性和精度.
- 这些发现支持机器人系统的技术可行性,用于最小侵入性,高精度的超数取牙.