
一个深度学习驱动的视网膜静脉注射自主系统:使用胚胎模型进行验证
Yi Wang1, Peiyao Zhang2, Mojtaba Esfandiari2
1Yi Wang is with the Department of Robotics and also the Laboratory for Computational Sensing and Robotics at the Johns Hopkins University, Baltimore, MD, 21218, USA.
Proceedings of the ... IEEE/RSJ International Conference on Intelligent Robots and Systems. IEEE/RSJ International Conference on Intelligent Robots and Systems
|December 16, 2025

概括
这项研究引入了一种用于视网膜静脉通道 (RVC) 的自动化机器人系统,提高了精度并减少了手术时间. 该系统使用深度学习和OCT成像来准确导航针和在RVO治疗中识别穿孔.
科学领域:
- 眼科医生 眼科 眼科
- 机器人技术 机器人技术 机器人技术
- 医疗成像医学成像
背景情况:
- 视网膜静脉封闭 (RVO) 导致视力丧失,其治疗,视网膜静脉管 (RVC),由于细的视网膜静脉,在技术上具有挑战性.
- 微手术RVC需要高精度和无震的操作,往往需要先进的工具来改善结果.
研究的目的:
- 开发和评估一个自动化机器人系统,用于精确的视网膜静脉管.
- 通过机器人辅助和先进的成像来提高RVC程序的准确性和稳定性.
主要方法:
- 开发了一个自动化机器人系统,结合了自上而下的显微镜和B扫描光学连贯断层扫描 (OCT) 来进行深度传感.
- 深度学习模型被用于实时针导航,接触检测和穿孔识别.
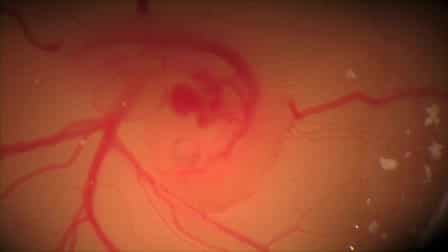
- 一个胚胎模型作为人类视网膜静脉的替代品,以测试系统的有效性.
主要成果:
- 该自动化系统在检测针位置和穿孔事件方面实现了85%的准确性.
- 与手动RVC方法相比,观察到导航和穿孔时间的显著减少.
- 该系统在自主微手术任务中表现出可靠的性能.
结论:
- 在机器人系统中集成先进的成像和深度学习为自动化微手术任务提供了有前途的方法.
- 这项技术有可能使视网膜静脉通道更安全,更精确,更可重复.
- 开发的系统为改善视网膜静脉封闭的治疗铺平了道路.