磁性编程辅助超声波打印用于现场制造不受约束的机器人
Chaochao Sun1, Yu Wang1, Yutao Wang1
1School of Mechanical Engineering and Automation, Beihang University, Beijing 100191, China.
ACS applied materials & interfaces
|December 16, 2025

概括
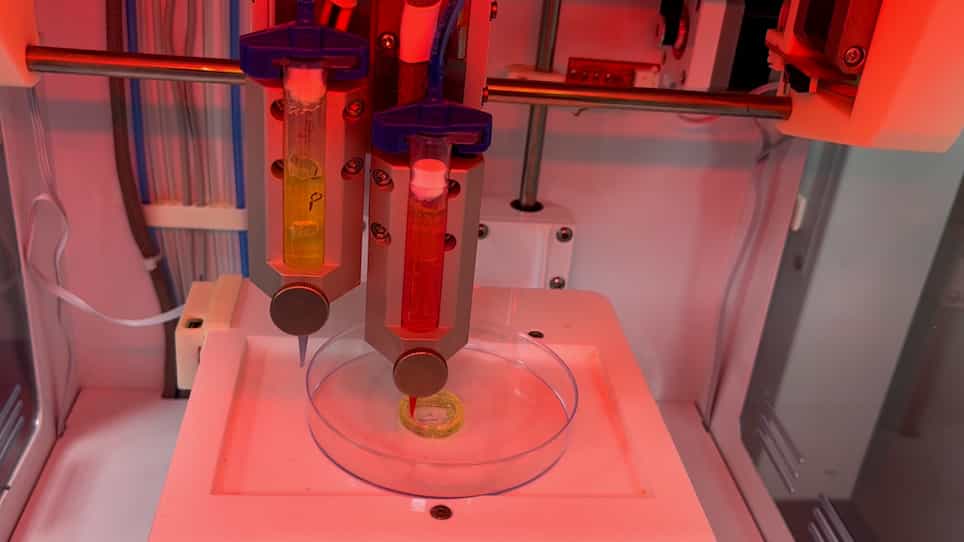
一种新的磁性编程辅助超声波打印 (MPUP) 技术可以在现场制造磁性软机器人. 这种非接触式的方法允许在需要时创建用于生物医学干预的机器人.
科学领域:
- 生物医学工程 生物医学工程
- 材料科学 材料科学 材料科学
- 机器人技术 机器人技术 机器人技术
背景情况:
- 磁性软机器人显示出生物医学应用的前景.
- 目前的方法在注射和远程操作方面存在局限性.
研究的目的:
- 引入一种新的磁性编程辅助超声波打印 (MPUP) 技术.
- 为了使在难以进入的地区能够在现场制造磁性可编程软机器人.
主要方法:
- 开发了一种通过聚焦超声波治愈的磁响应超声波墨水.
- 在印刷过程中使用外部磁场进行可编程磁化.
- 为医疗场景展示了穿透组织的打印.
主要成果:
- 成功制造出具有形状变形能力的磁性可编程软机器人.
- 在外部磁刺激下实现可编程的反应.
- 在体外验证了胃穿孔密封和血液控制的可行性.
结论:
- MPUP提供非侵入性,按需制造的无磁软机器人.
- 该技术利用了超声波的深度透和远程控制能力.
- MPUP提出了一个有前途的战略,以软机器人推进生物医学干预.
更多相关视频
 08:17
An Additive Manufacturing Technique for the Facile and Rapid Fabrication of Hydrogel-based Micromachines with Magnetically Responsive Components
Published on: July 18, 2018
7.5K
 07:41
Design and Implementation of a Bespoke Robotic Manipulator for Extra-corporeal Ultrasound
Published on: January 7, 2019
9.6K