
多种材料3D打印软机器人,具有嵌入式执行和传感器
Zixiao Zhu1,2, Dong Wang1,2, Mengjie Zhang1
1State Key Laboratory of Mechanical System and Vibration, School of Mechanical Engineering, Shanghai Jiao Tong University, Shanghai 200240, China.
Science advances
|December 17, 2025

概括
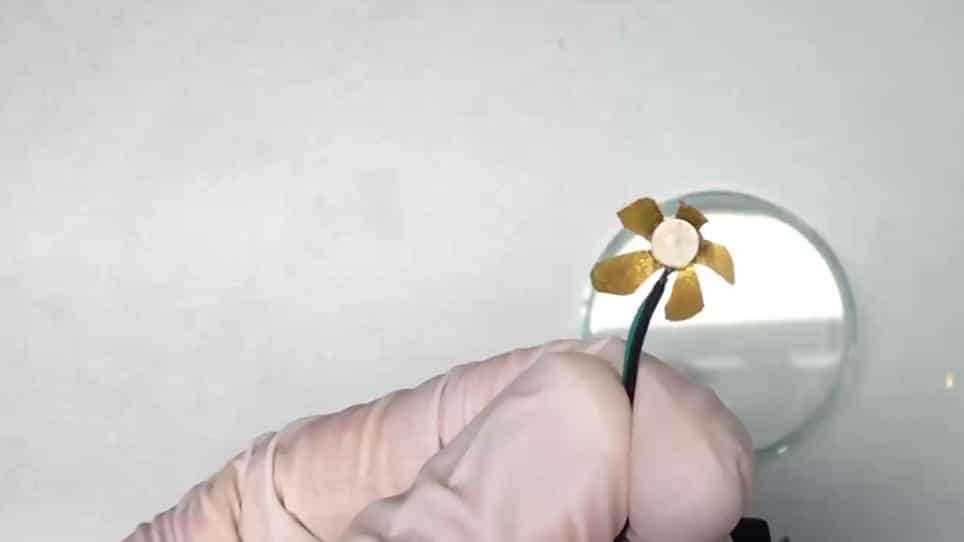
研究人员开发了一种3D打印方法,用于带有集成电子元件的自主软机器人. 这使得可适应的机器人系统能够实现触摸感应和避开障碍等高级功能.
科学领域:
- 机器人技术 机器人技术 机器人技术
- 材料科学 材料科学 材料科学
- 添加剂制造 添加剂制造 添加剂制造
背景情况:
- 软机器人需要集成的驱动和传感,以获得自主性,但传统方法在3D几何和材料不匹配方面扎.
- 在软机器人中实现合规,可伸缩和分布式电子仍然是一个重大挑战.
研究的目的:
- 为具有嵌入式执行和传感能力的自主软机器人提供一种新的设计和制造框架.
- 为了克服将电子与软机器人机体集成的局限性.
主要方法:
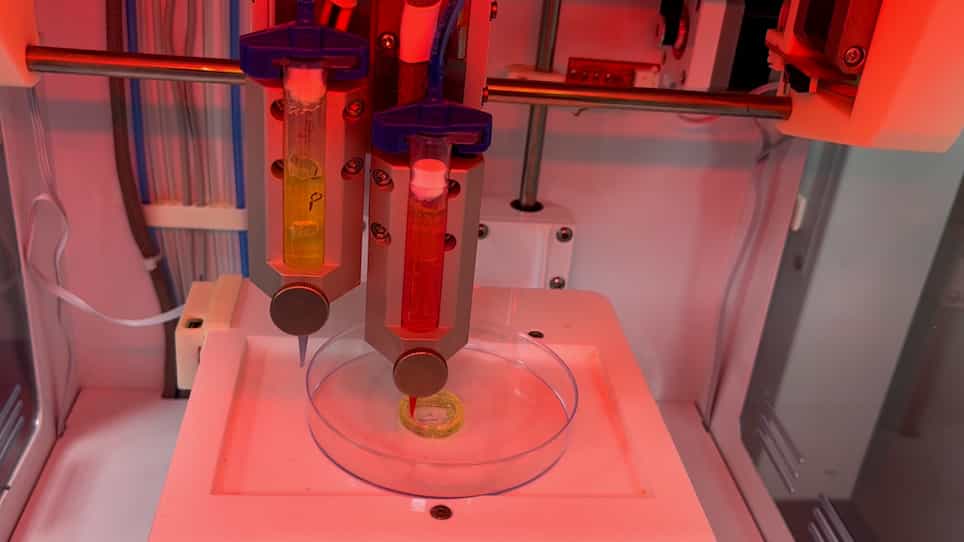
- 开发了一种集成的数字光处理和直接墨水写作3D打印技术,用于自动制造.
- 引入了一个结构设计策略,使用格子元材料,波形互连和离散印刷电路板来实现机电稳定性.
- 结合制造和设计,实现3D电子的无集成.
主要成果:
- 成功制造出具有嵌入式和合规3D电子的软机器人.
- 演示了具有多式联动,实时触觉和无线通信的机器人.
- 展示了触摸到视觉反和自主避障能力.
结论:
- 拟议的框架允许自动制造电子集成软机器人.
- 这种方法解决了软机器人的关键挑战,为更具适应性和自主系统铺平了道路.
- 开发的方法有助于创建具有先进传感和执行功能的软机器人.