
可编程磁诱导功能梯度水凝用于NIR驱动的水下软机器人
Mengdan Yan1, Haoyang Tian1, Zhong Liu1
1School of Mechanical Engineering, Beijing Institute of Technology, Beijing 100081, PR China.
Journal of colloid and interface science
|December 23, 2025

概括
一种新的渐变水凝克服了软水下机器人的分层问题. 这项创新使得强大,可重新配置的机器人和智能光学传感器能够用于深海勘探.
科学领域:
- 材料科学 材料科学 材料科学
- 机器人技术 机器人技术 机器人技术
- 生物模拟学是一种生物模拟学.
背景情况:
- 软水下机器人提供了增强的适应性,但在多层设计中遭受了接口分层.
- 有限的驱动模式和接口层级破坏了结构完整性和可重配置性.
研究的目的:
- 开发一种新的可编程功能梯度水凝,用于改进软水下机器人.
- 为了解决接口故障问题,并提高多层软机器人的重新配置性.
主要方法:
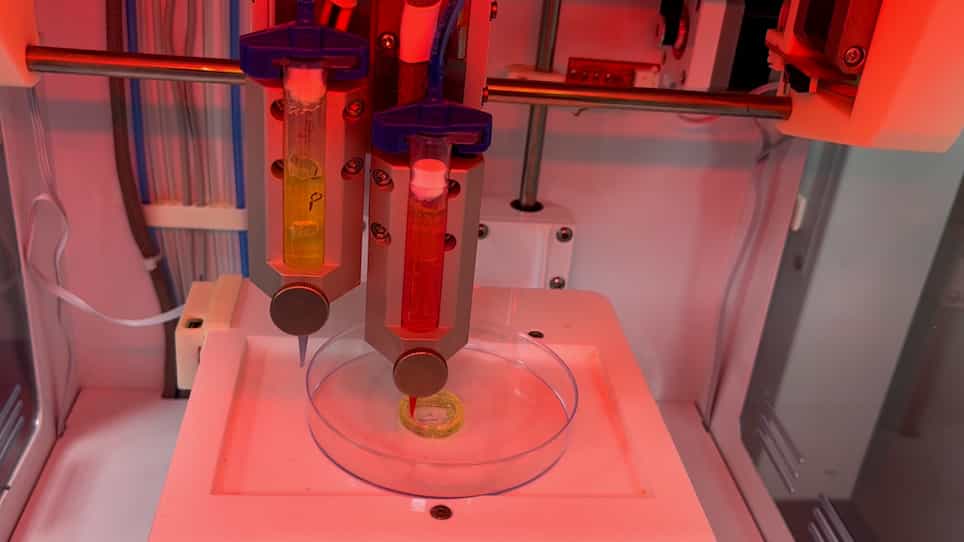
- 用磁性Fe3O4/多多巴胺混合纳米粒子 (FPHP) 融入温度敏感网络的梯度水凝的制造.
- 使用808nm近红外 (NIR) 辐射来诱导局部加热,并为执行创建温度梯度.
- 开发水下智能光学传感器和以水母为灵感的机器人,利用水凝特性和可编程磁化.
主要成果:
- 梯度水凝显示出无结构,避免了接口故障.
- 在5秒内达到180°曲变形,在50个周期内保持性能.
- 成功开发了一种基于水凝的水下光学传感器,用于可调节的RGB-LED显示器和一个机动控制的水母机器人.
结论:
- 开发的梯度水凝为软水下机器人提供了稳定且可重新配置的解决方案.
- 开创了基于水凝的水下光学传感器,增强了深海通信能力.
- 通过改进的机器人设计和传感技术进行先进的智能深海勘探.