相关实验视频
Updated: Jan 8, 2026
06:36

Lower Limb Biomechanical Analysis of Healthy Participants
Published on: April 15, 2020
9.5K
跨肢截肢者和健壮成年人的多模式生物机械数据集,涉及五种运动任务
Victoria E Abarca1, Jorge Chavez2, Leonardo Eulogio2
1Biomechanics and Applied Robotics Research Laboratory, Pontificia Universidad Católica del Perú, Lima, 15088, Peru. victoria.abarca@pucp.edu.pe.
Scientific data
|December 23, 2025

概括
这一数据集提供了使用电肌图 (EMG),惯性 (IMU) 和脚部压力传感器的行走,坡道和楼梯的多式生物机械记录. 它使定量步态分析和机器学习能够在不同人群中进行运动分类.
科学领域:
- 生物力学 生物力学
- 康复工程 康复工程
- 机器人技术 机器人技术 机器人技术
- 临床步态研究 临床步态研究
背景情况:
- 多模式生物机械数据对于理解运动至关重要.
- 现有的数据集可能缺乏跨不同地形和人群的全面记录.
研究的目的:
- 展示一套新的多式联络生物机械数据集,捕捉平坦地面,坡道和楼梯上的步态.
- 为了促进步行适应的定量分析,并支持机器学习应用.
主要方法:
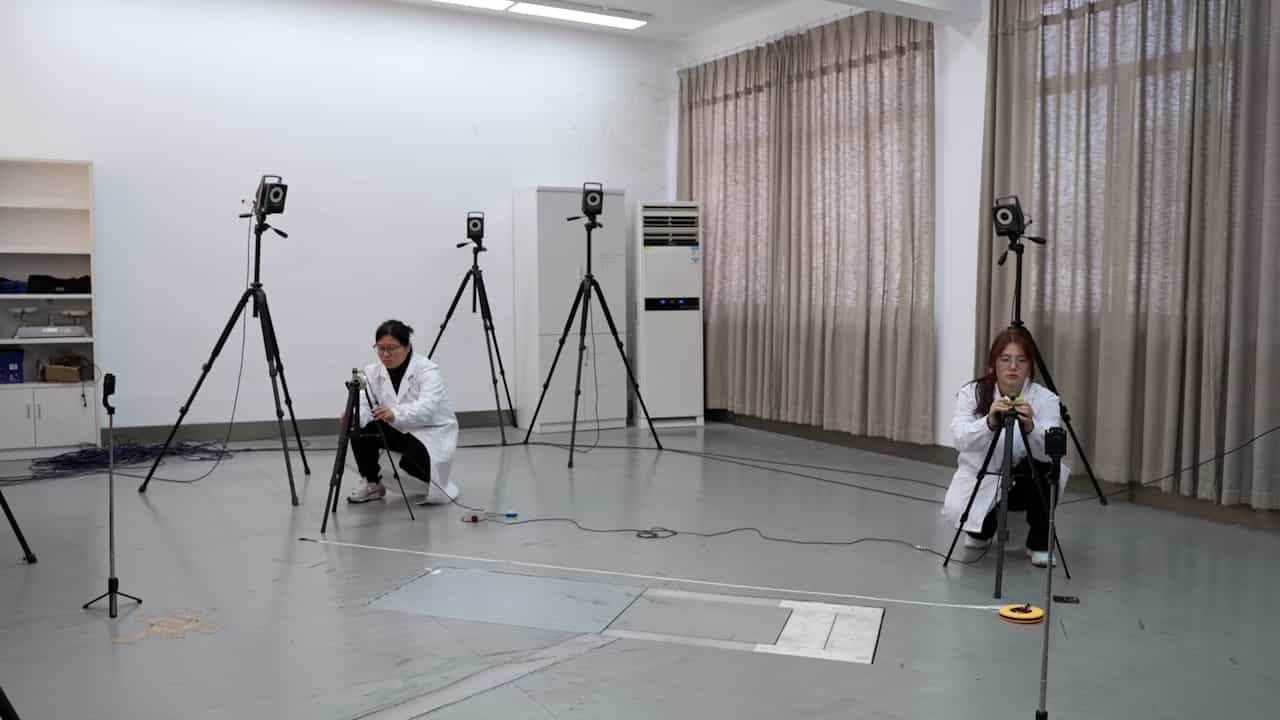
- 同步收集45名成年人 (其中15名受过单侧横截肢切断) 的电肌图 (EMG),惯性图 (IMU) 和足部压力数据.
- 进行了标准化的机械运动任务,包括水平行走,坡道和楼梯上升/下降.
- 使用无线传感器和智能内,将数据处理成可访问的格式.
主要成果:
- 该数据集包括时间规范化的EMG振幅,细分动力学和压力图.
- 数据按任务,传感器类型进行组织,并包括参与者元数据.
- 技术和实验验证证证实了数据质量.
结论:
- 这个经过验证的多式联运数据集为分析步态适应提供了宝贵的资源.
- 它支持机器学习的进步,用于机动分类和相关研究领域.
- 可访问的数据格式鼓励在生物力学,康复,机器人学和临床研究中重复使用.