
机器人与手工縫的运动跟踪分析在端到侧微解剖体中
Eleanor Gutstadt1, Daniel D Wiggan1, Eric A Grin1
1Department of Neurosurgery, NYU Grossman School of Medicine, New York, New York, USA.
Operative neurosurgery (Hagerstown, Md.)
|December 29, 2025

概括
与手工相比,机器人辅助微显著提高了精度,特别是在主导手上. 这种机器人方法提高了路径忠实性,为脑血管神经外科提供了好处.
科学领域:
- 微手术 微手术是一种微手术.
- 机器人在医学中的机器人
- 神经外科 神经外科
背景情况:
- 手工制 (HS) 微整形手术受限于外科医生的震和疲劳.
- 机器人系统为微手术性能提供了潜在的改进.
- 机器人和人工微处理之间的定量比较是有限的.
研究的目的:
- 为了评估机器人辅助微针织与手工制微针织的精度.
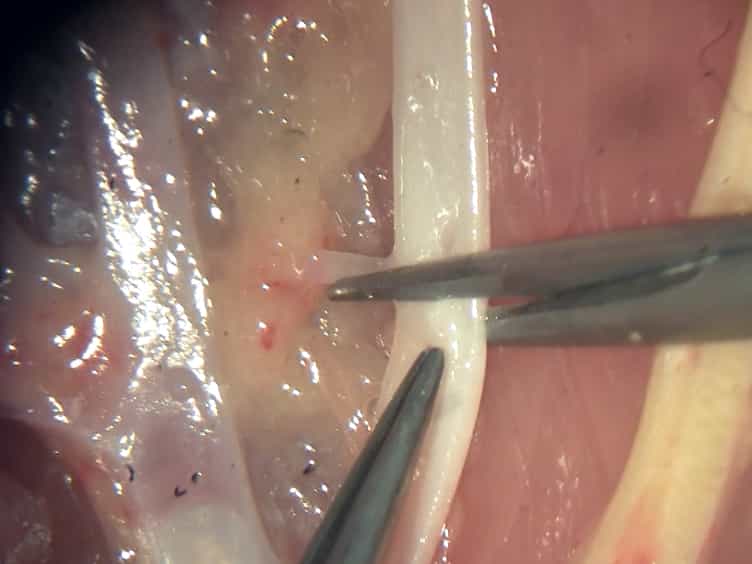
- 为了比较末端到侧面微解的道偏差.
主要方法:
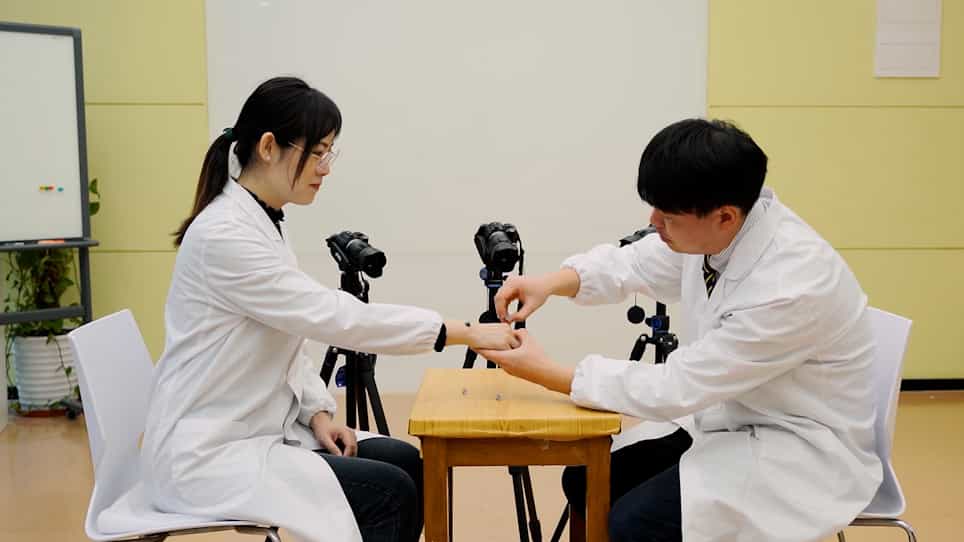
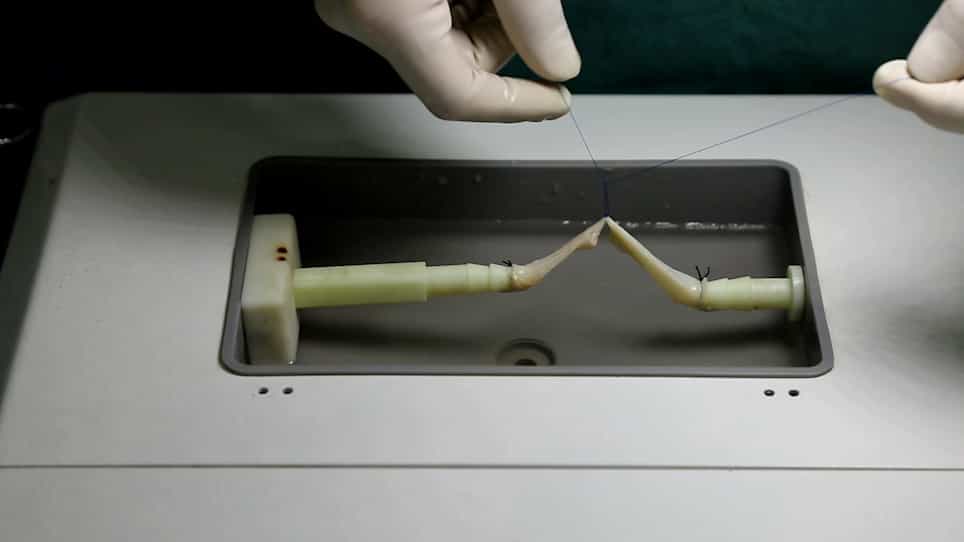
- 一位单一的外科医生在模拟下进行了机器人辅助和HS,以进行端到侧微解剖.
- 追踪软件分析了来自1494个视频的二维位置数据.
- 在Savitzky-Golay过后,欧几里德距离从理想线路的量化偏差.
主要成果:
- 机器人辅助 sutures显示显著较低的平均路径偏差和变异性比HS sutures.
- 主导 (右) 手的效果大小始终很大 (d=1.2),非主导 (左) 手的效果小 (d=0.36-0.71).
结论:
- 带有微手术助手的机器人微处理显著提高了路径保真度,特别是在主导手的任务中.
- 手工部表现出更大的偏差,支持在脑血管神经外科手术中进行机器人整合.
- 需要对活体模型进行进一步的研究.