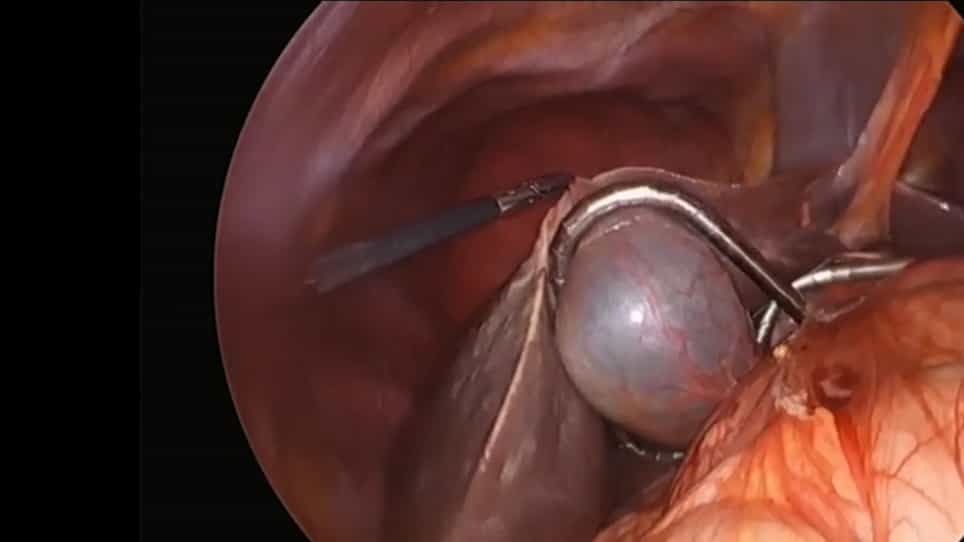
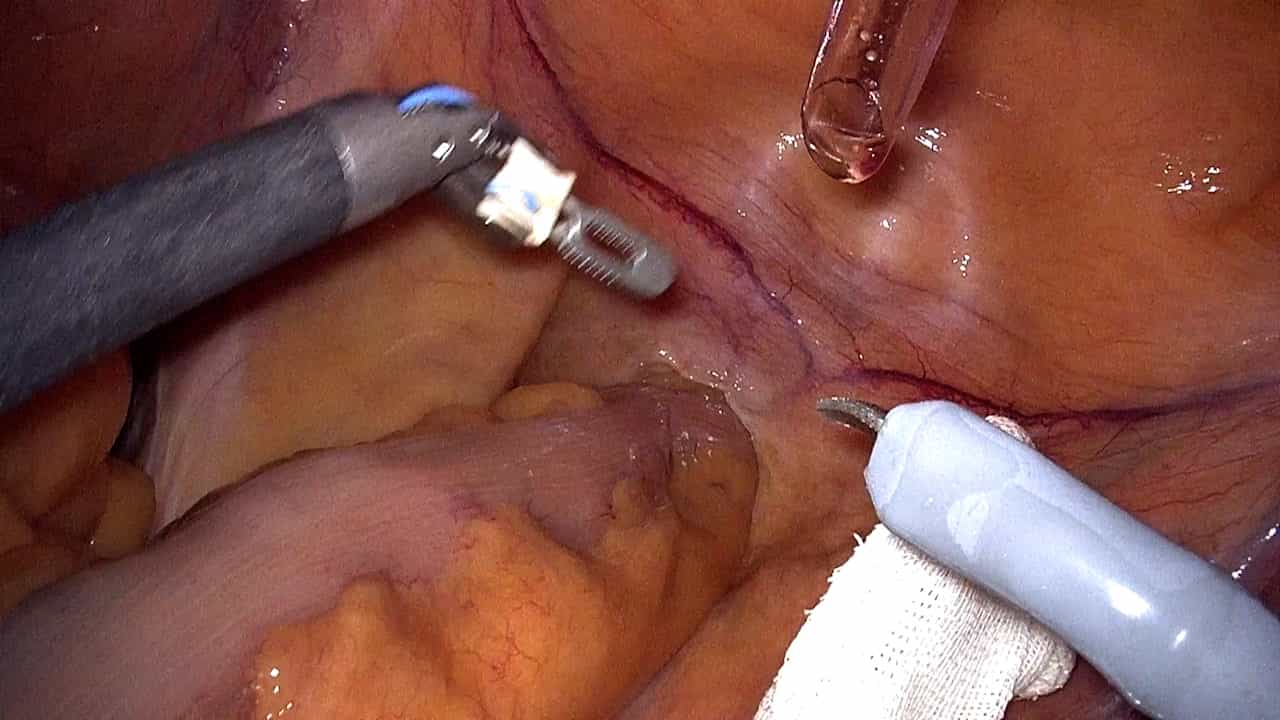
相关实验视频
Updated: Jan 7, 2026
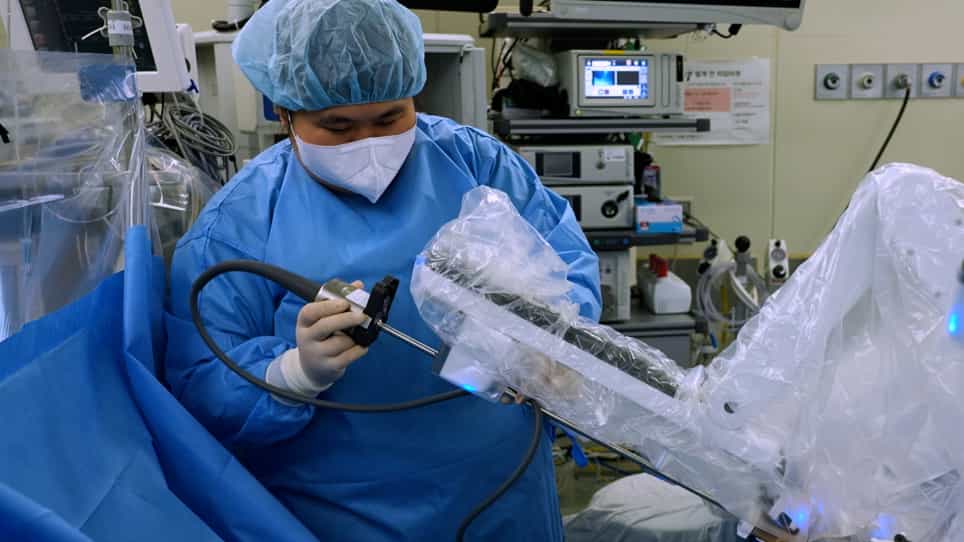
07:30
Robot-Assisted Kidney Transplantation
Published on: July 19, 2021
4.2K
在机器人辅助脏手术后的术后结果的比较元分析:KangDuo与达芬奇系统对比
Song Cao1, Hong-Wu Li1, Jiao Qin2
1Department of Urology, Affiliated Hospital of North Sichuan Medical College, Nanchong, China.
Journal of robotic surgery
|December 29, 2025

概括
在机器人辅助脏手术中,KangDuo手术机器人系统显示出与达芬奇系统的非劣势,操作时间和血液损失相似. 然而,KangDuo的对接时间明显更长.
科学领域:
- 泌尿器科 泌尿器科 泌尿器科 泌尿器科
- 手术技术 手术技术
- 机器人技术 机器人技术 机器人技术
背景情况:
- 机器人辅助手术在脏手术中越来越多地使用.
- 达芬奇手术系统是已经确立的标准.
- 新的机器人系统需要进行安全性和有效性的比较评估.
研究的目的:
- 将KangDuo手术机器人系统与达芬奇系统进行比较,以了解机器人辅助脏手术中的术后结果.
- 通过系统性审查和元分析来评估安全性和有效性.
主要方法:
- 在PubMed,Cochrane图书馆,Embase和Web of Science的系统搜索,直到2025年10月.
- 包括5项试验,370名参与者;不包括评论,信件和单臂研究.
- 使用加权平均差异,标准化平均差异和通过Review Manager软件的几率比率进行统计分析.
主要成果:
- 康杜系统的对接时间显著延长 (SMD = 1.55,p < 0.00001).
- 在手术时间,估计的血液损失,轻微并发症,缺血时间或4周术后功能方面没有发现显著差异.
- 康杜系统在关键的外科手术指标上表现出对达芬奇系统的非劣势.
结论:
- 康杜外科机器人系统是机器人辅助脏手术的有希望的替代方案,可以与达芬奇系统相提并论的术后结果.
- 与KangDuo的停靠时间更长需要考虑.
- 需要进一步进行大规模的多中心随机试验,并进行长期随访,以确认有效性和安全性,以便在更广泛的临床采用中.