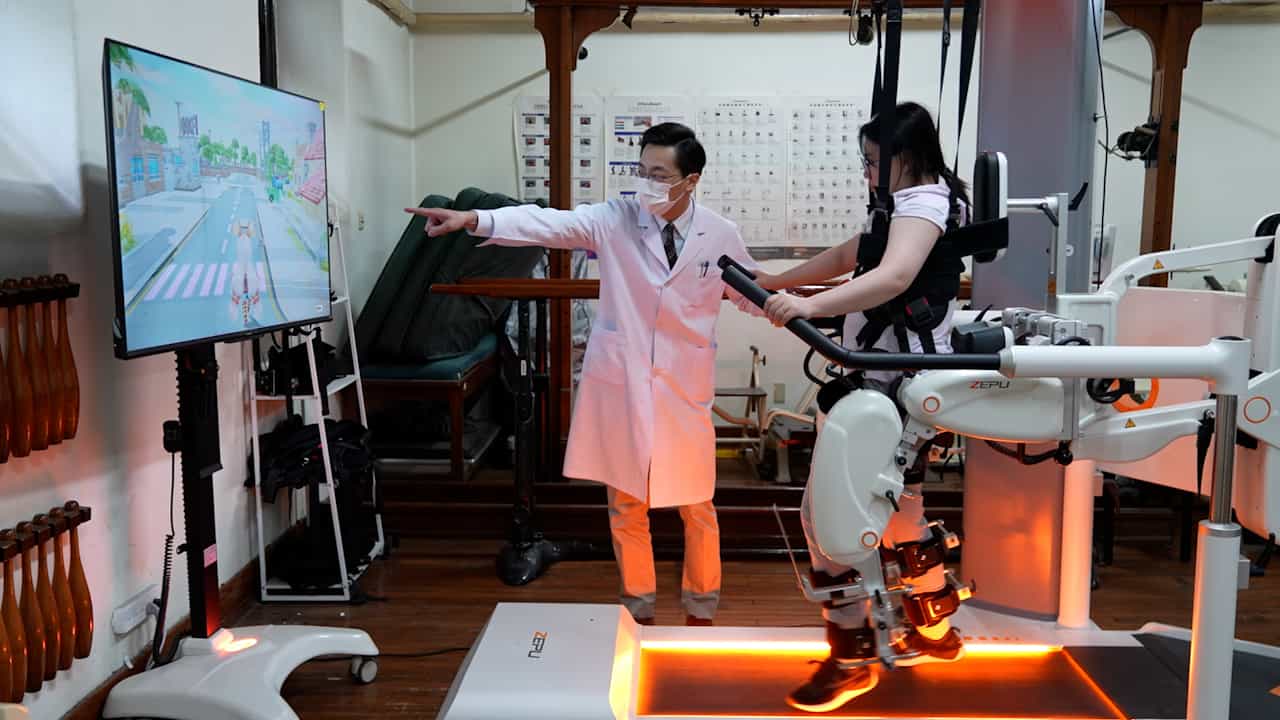
设计和验证由大脑控制的部外骨架,用于辅助步行康复训练
Chengjun Wang1,2,3, Biao Cheng1, Qiang Tang1,2
1School of Artificial Intelligence, Anhui University of Science and Technology, Huainan 232001, China.
Micromachines
|December 31, 2025

概括
这项研究引入了一个智能可穿戴的部外骨架,使用脑计算机接口 (BCI) 和增强现实视觉刺激 (AR-VS) 来改善部损伤患者的步行稳定性.
科学领域:
- 机器人技术 机器人技术 机器人技术
- 神经科学是一个神经科学.
- 生物医学工程 生物医学工程
背景情况:
- 在部运动功能受损的患者中,步行不稳定会带来重大康复挑战.
- 现有的辅助设备往往缺乏适应性,并可能引入寄生力.
- 需要先进的人机界面来实现直观有效的步行辅助.
研究的目的:
- 开发一种集成的微系统解决方案,用于部运动功能受损的患者的步行不稳定.
- 为了创建一个具有自我调整能力的新型可穿戴部外骨架.
- 实现一个主动的大脑-计算机接口 (BCI) 与增强现实视觉刺激 (AR-VS) 进行增强的运动控制.
主要方法:
- 开发了一种可穿戴的部外骨架,具有灵活的支单元和并行驱动机制,用于自我调整.
- 活跃的大脑与计算机接口 (BCI) 与增强现实视觉刺激 (AR-VS) 范式的整合.
- 在实时嵌入式处理器上实现高性能解码算法,用于步态相位依赖的混合控制.
主要成果:
- 该系统成功地帮助受试者完成步行周期,显示任务时间缩短 (18.64%) 和瞬间速度 (28.31%).
- 与传统模型相比,观察到7.36%的有效输出比率有所改善.
- 在线实验证实了该系统在优化步行辅助方面的有效性.
结论:
- 开发的集成微系统代表了康复机器人智能平台的重大进步.
- 协同的BCI-AR-VS方法增强了运动意图识别和控制步行辅助.
- 这项技术提供了一个有希望的以人为中心的解决方案,用于改善步行稳定性和功能.