精度和侧向力分析,改进了下四面植入手术中自主机器人系统的过程:一项体外试验研究
Luming Wei1, Huiying Guo1, Sadaf Shah2
1Department of Oral Implantology, The Affiliated Stomatological Hospital of Xuzhou Medical University, 130 Huaihai West Road, Xuzhou, 221003, PR China.
BMC oral health
|January 6, 2026

概括
机器人牙科手术使用改进的过程实现了可以接受的准确性下巴全在4植入物. 植入器的精度不受放置角度的影响,但角度增加了钻孔力.
科学领域:
- 牙科植入物学 牙科植入物学
- 机器人手术 机器人手术
- 生物医学工程 生物医学工程
背景情况:
- 机器人技术在牙科植入物手术中提供了提高精度的潜力.
- 优化流程和定位标记对于机器人植入器的准确性至关重要.
- 在机器人植入物放置期间了解钻孔上的力量对于工具的寿命至关重要.
研究的目的:
- 为了评估一个任务自主机器人的体外准确性,用于下骨全在4植入物.
- 评估改进的过程和定位标记对机器人植入物精度的影响.
- 测量机器人植入物在不同角度放置期间钻具的最大侧向力.
主要方法:
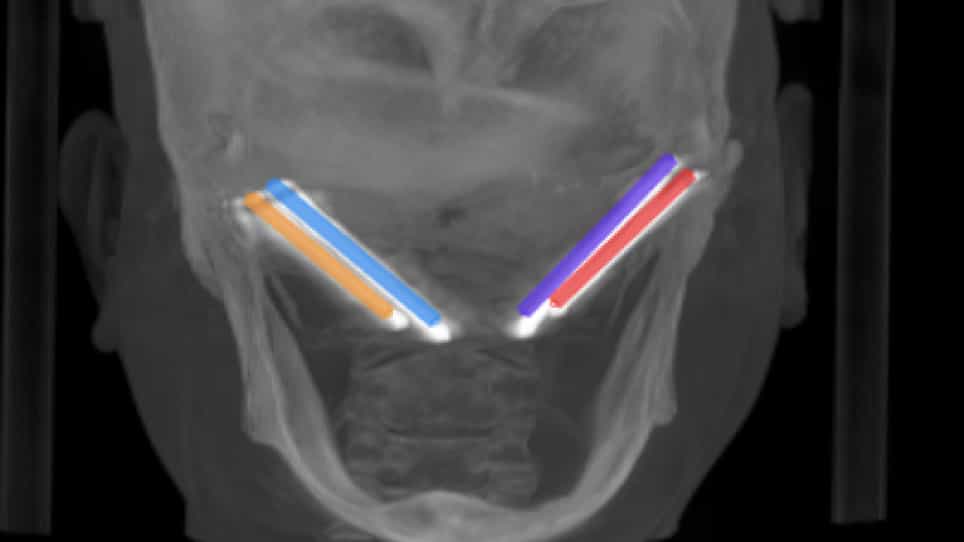
- 一个任务自主机器人使用改进的系统将52个植入物放置在13个下幽灵中.
- 测量了计划和放置植入物之间的尖顶,底部和角度偏差.
- 在不同的钻具 (磨削刀,试点,扭转) 上,在各种植入物倾斜处记录了不同钻具的最大侧向力.
主要成果:
- 机器人放置实现了可接受的准确性,植入器角度对偏差没有显著影响.
- 增加的植入物放置角度显著增加了削机和试验钻机的最大侧向力.
- 削机比其他钻机承受了更大的力,试点钻机比特定角度的扭转钻机承受了更大的力.
结论:
- 带有改进系统的任务自主机器人在下四面植入手术中表现出可接受的体外准确性.
- 不同的植入物放置角度对植入物准确度没有显著的影响.
- 钻孔力受到入口斜率和植入物放置角度的显著影响,特别是在削机和试点钻机.