
评估增强现实眼镜用于兽医外科的空间跟踪和手术内注释
Yash Tipirneni1, Andrew Blandino2, Boaz Arzi3
1University of California - Davis, Department of Biomedical Engineering, Davis, CA, USA.
bioRxiv : the preprint server for biology
|January 8, 2026

概括
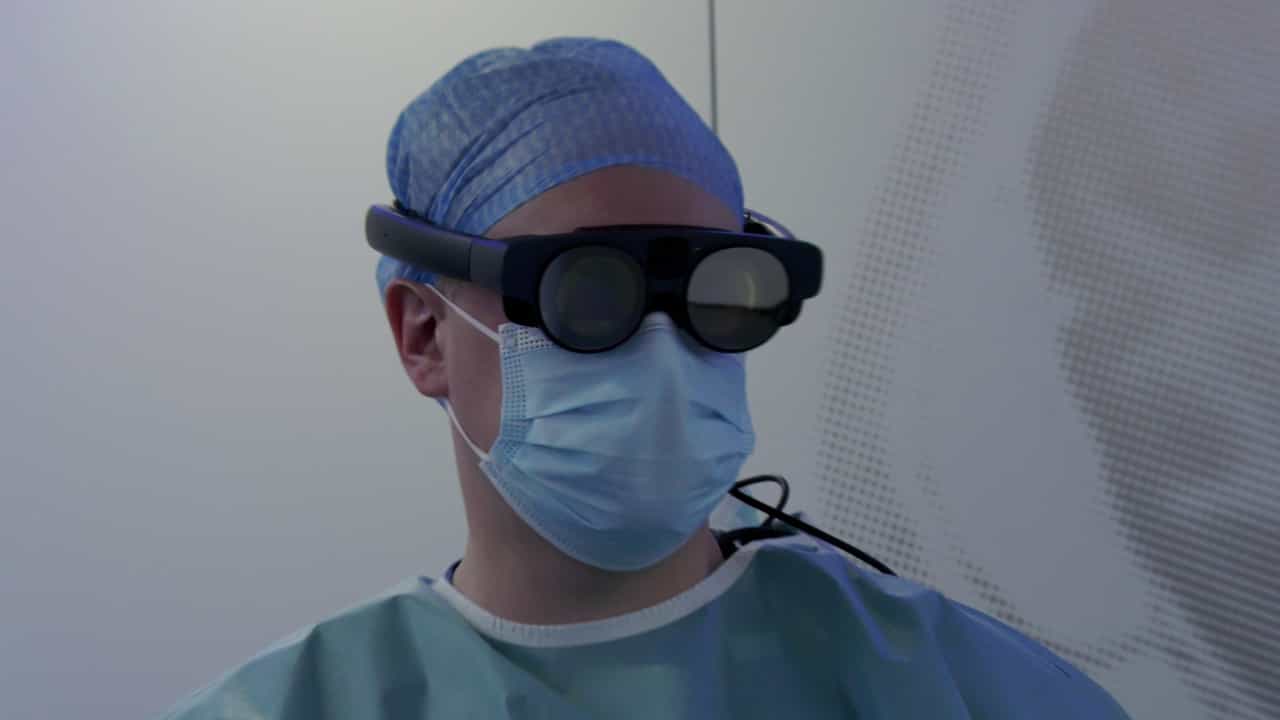
增强现实 (AR) 眼镜通过提高兽医专业人员的空间跟踪精度来提高手术精度. 这项技术有助于测量距离和面积,支持复杂的程序.
科学领域:
- 兽医医学 兽医医学 兽医医学
- 手术技术手术技术的使用.
- 医疗模拟 医疗模拟
背景情况:
- 增强现实 (AR) 眼镜有可能通过全息叠加来提高外科手术的精度.
- 评估AR的可行性,以加强兽医程序中的空间跟踪至关重要.
研究的目的:
- 评估AR技术的可行性,以改善兽医领域的空间跟踪.
- 为了比较AR引导空间注释与传统方法的准确性和效率.
主要方法:
- 使用Unity为XReal眼镜开发了一个AR应用程序,显示3D狗头全息图.
- 兽医在直接AR可视化和转移 (基于屏幕) 条件下进行了距离和面积注释.
- 记录了距离错误,覆盖面积和任务完成时间.
主要成果:
- 与转移相比,直接AR可视化显著减少了平均距离误差 (2.73毫米对3.42毫米).
- 覆盖面积更高 (83.7%与63.3%相比),与AR指南相比,非重叠减少.
- 与直接AR相比,协调任务完成时间更快 (8.19秒对11.2秒),而区域跟踪时间相似.
结论:
- 通过AR引导的可视化增强了距离和面积指标的空间精度,而不会影响速度.
- 经验水平 (≥2年) 显著影响距离误差,但其他因素,如专业是可以忽略不计的.
- 在兽医中,AR技术在优化手术精度方面显示出实用性.