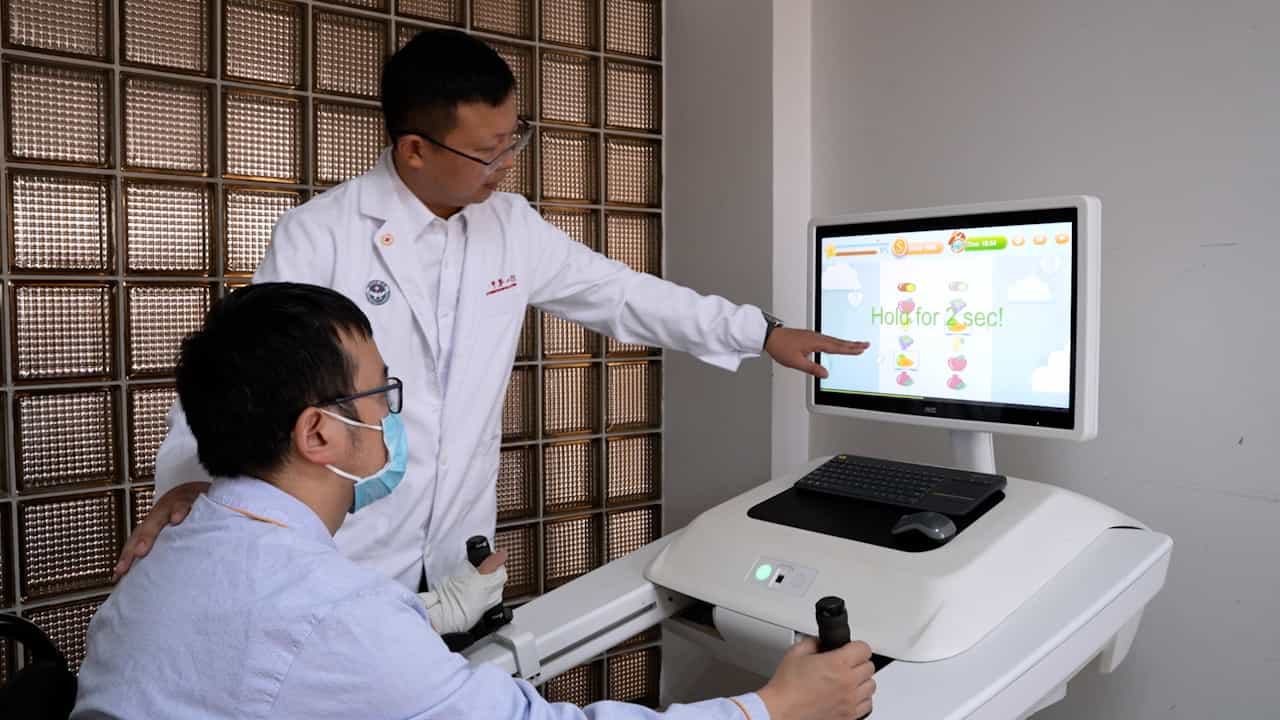
推进家庭康复:PlanAID机器人的方法通过阻抗控制来进行上肢运动
David Breton1,2, Thierry Laliberté2, Andréanne K Blanchette1,3
1Centre Interdisciplinaire de Recherche en Réadaptation et Intégration Sociale (Cirris), Quebec City, QC G1M 2S8, Canada.
Sensors (Basel, Switzerland)
|January 10, 2026

概括
这项研究使用消费零部件开发了低成本的PlanAID康复机器人. 它提供与昂贵系统相比较的安全,合规的练习,使先进疗法更容易获得.
科学领域:
- 机器人技术 机器人技术 机器人技术
- 康复工程 康复工程 康复工程
- 生物力学 生物力学
背景情况:
- 康复机器人可以解决治疗师短缺的问题,但通常是昂贵和重的.
- 现有的系统限制了对重复和密集的治疗炼的广泛使用.
研究的目的:
- 为低成本的PlanAID机器人开发和评估基于阻抗的控制策略.
- 为了使安全和合规的上半身被动和积极的康复练习.
主要方法:
- 计划AID机器人是使用消费级部件构建的.
- 为了安全和合规的演习,实施了基于阻抗的控制策略.
- 使用高精度的力传感器评估系统功能.
主要成果:
- 该PlanAID的性能与MIT-Manus等既有设备相美.
- 实现了28N的适用反应力和1.1公斤的反射惯性.
- 有限的合稳定边际限制虚拟弹常数为1100N/m.
结论:
- PlanAID机器人显示出作为现实世界康复的可行,低成本解决方案的潜力.
- 尽管存在稳定性限制,但可实现的度与实际的康复需求保持一致.
- 与健康受试者进行的初步试验提供了初步的用户反.