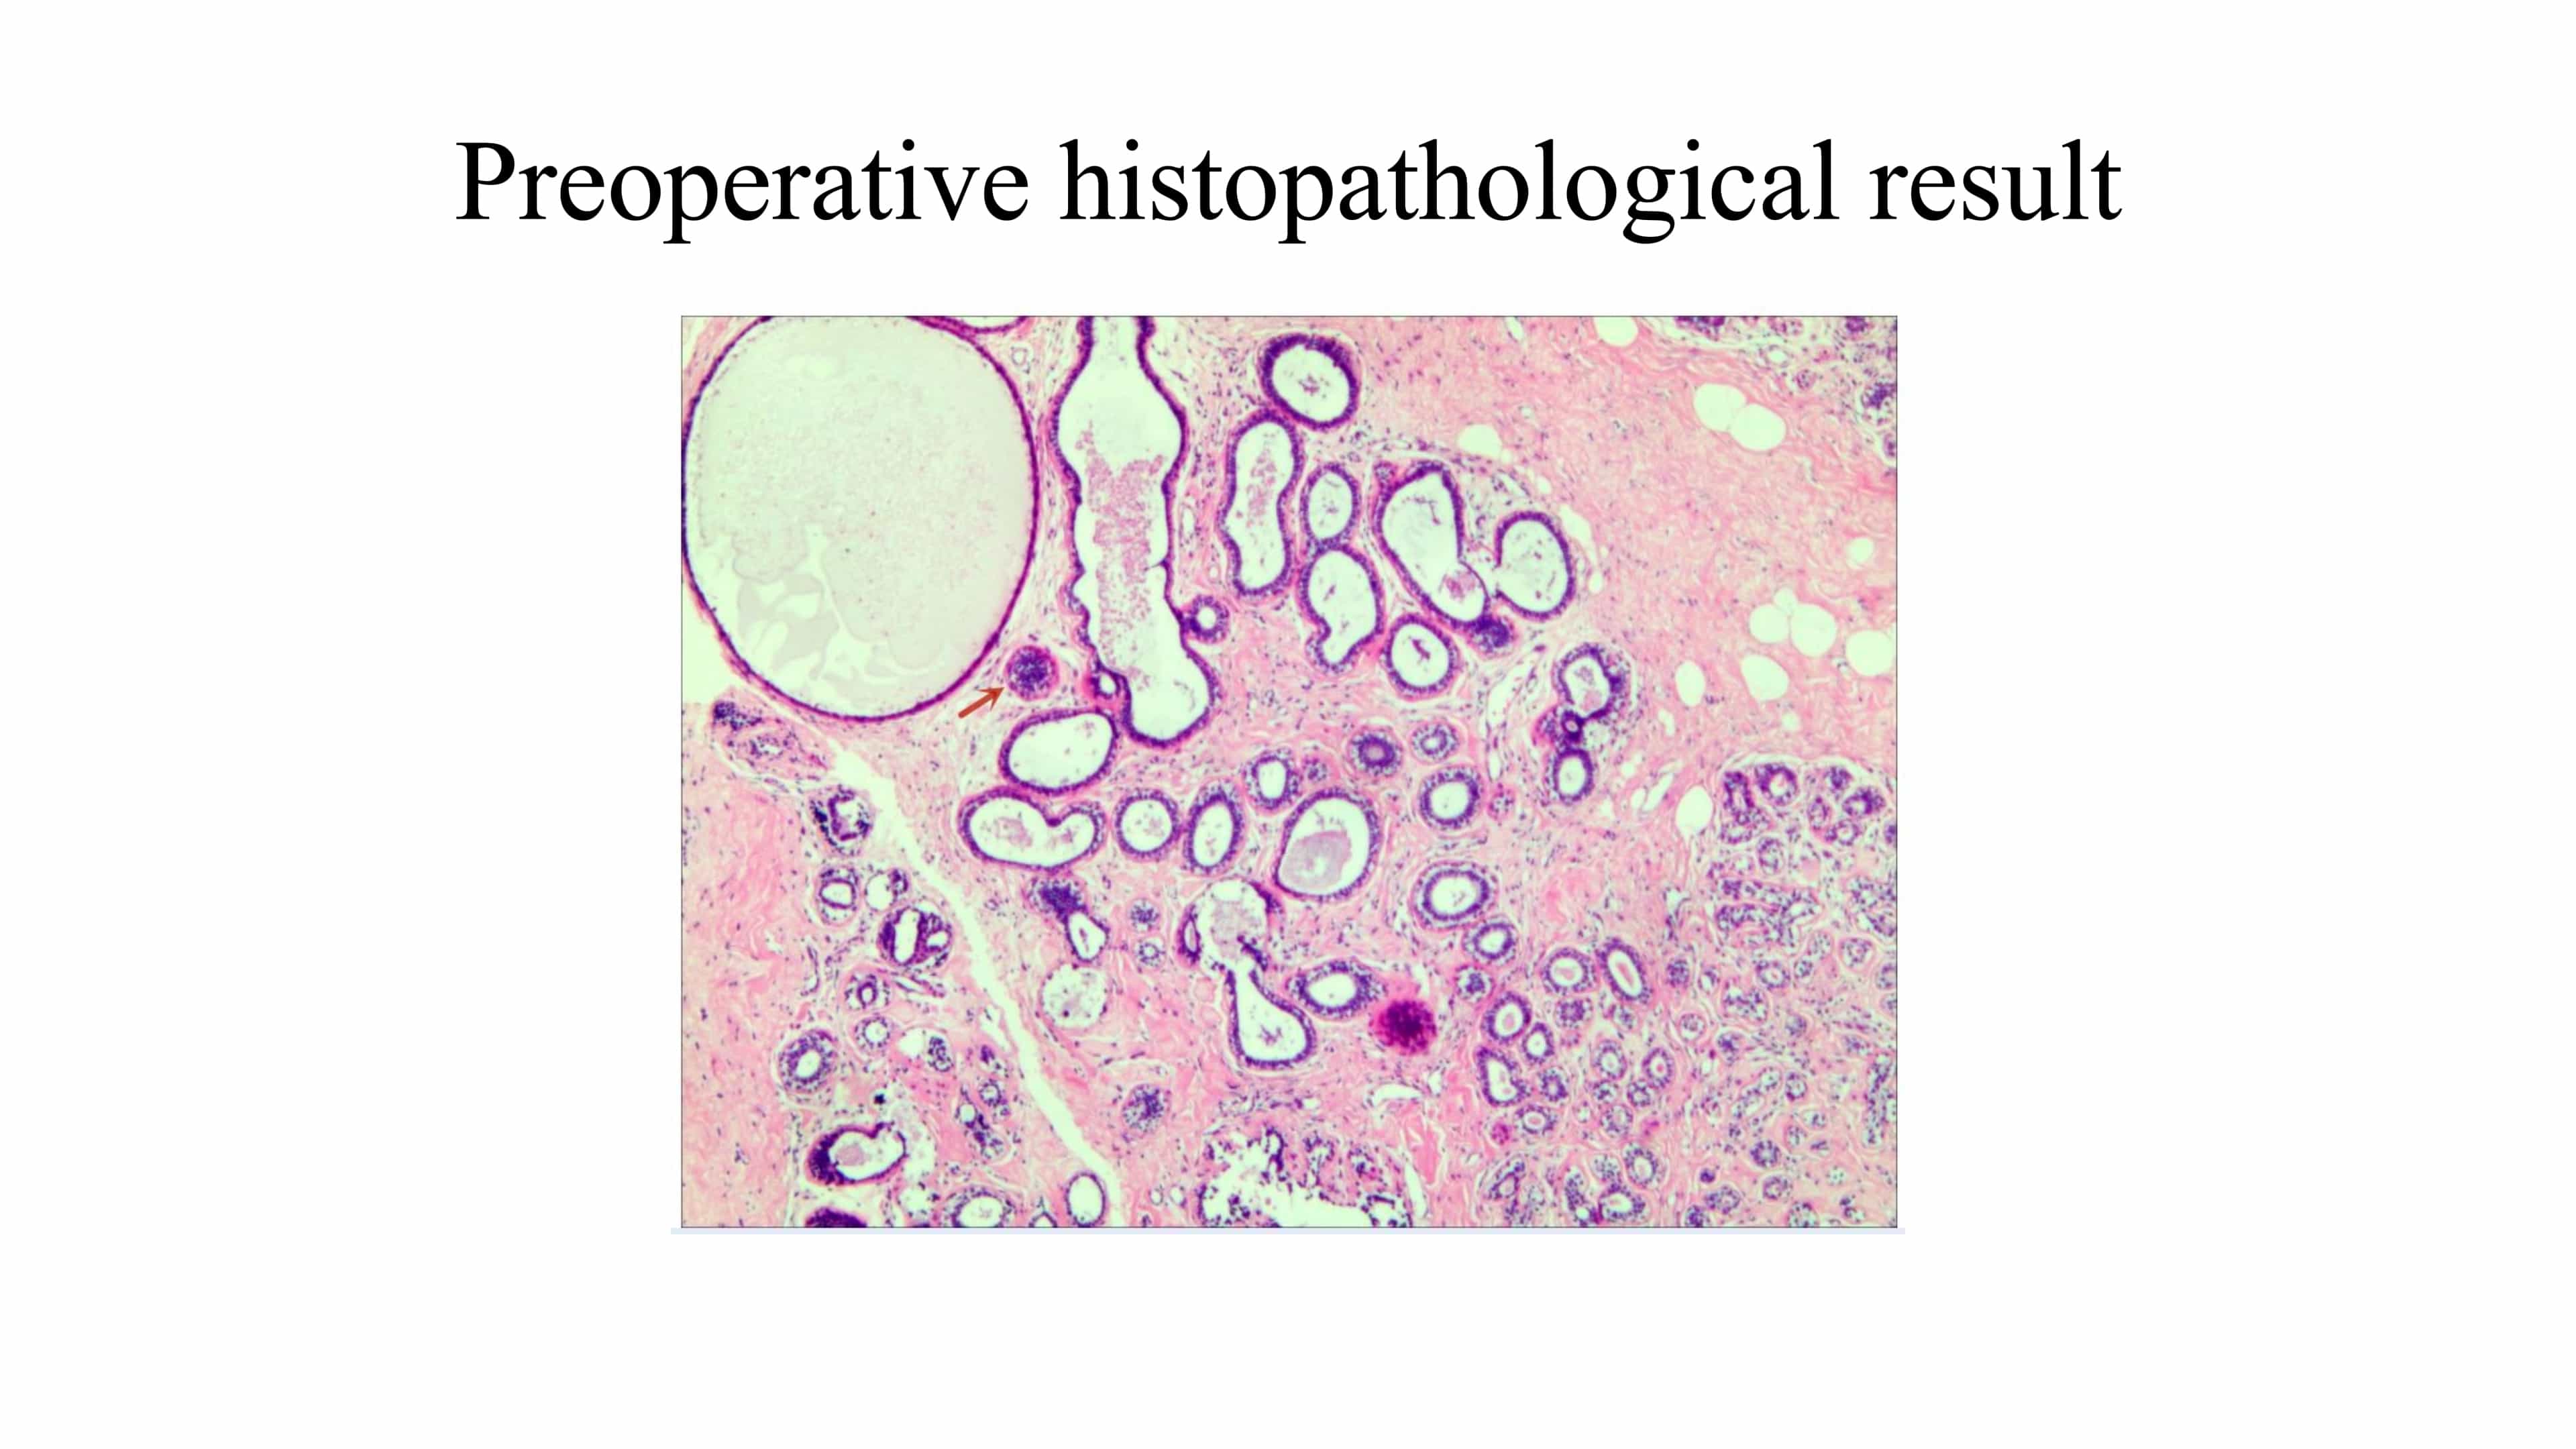

开发和外部验证人工智能引导的导航系统,用于机器人辅助乳头节省乳房切割的安全剖析平面
Woong Ki Park1, Namkee Oh2, Gyu-Seong Choi2
1Division of Breast Surgery, Department of Surgery, Samsung Medical Center, Sungkyunkwan University School of Medicine, Seoul, Republic of Korea.

这项研究开发并验证了一种人工智能 (AI) 引导的导航系统,用于机器人辅助节省乳头的乳房切除术 (RANSM). 人工智能模型表现出一致的性能,显示出在这种具有挑战性的手术中提高手术精度和安全性的潜力.
科学领域:
- 手术方面的创新.
- 医疗人工智能的人工智能
- 在瘤学瘤学.
背景情况:
- 机器人辅助乳头节省乳房切除术 (RANSM) 越来越多地使用,但缺乏触觉反,使得安全解剖具有挑战性.
- 现有的人工智能 (AI) 导航系统缺乏对RANSM的外部验证.
研究的目的:
- 开发和外部验证人工智能引导的导航系统,用于识别RANSM中的安全剖析平面.
- 评估人工智能模型在手术期间区分皮下脂肪和腺组织的性能.
主要方法:
- 一项回顾性研究分析了来自韩国两个三级中心37次RANSM手术的手术视频数据.
- 在29个内部案例中训练了一种AI细分模型,并在8个外部案例中验证.
- 性能被评估使用子相似系数 (DSC),交叉与欧盟 (IOU),灵敏度,精度和特异性.
主要成果:
- 人工智能模型的平均DSC达到74.0% (内部) 和70.8% (外部验证).
- 外部验证显示高特异性 (96.8%) 和良好的精度 (72.2%).
- 该系统在不同机构中表现一致.
结论:
- 这是RANSM的第一个外部验证的AI引导导航系统.
- 人工智能模型显示出提高RANSM手术精度和安全性的前景.
- 需要进一步的前性研究来确认其临床效用.

相关概念视频
 13:35
Endoscopic Bilateral Nipple-sparing Mastectomy via a Single Axillary Incision with Immediate Pre-pectoral Implant-based Breast Reconstruction
 12:10
Retzius-Sparing Robot-Assisted Radical Prostatectomy
 06:24
A Spine Robotic-Assisted Navigation System for Pedicle Screw Placement
 12:45
Robot-assisted Total Mesorectal Excision and Lateral Pelvic Lymph Node Dissection for Locally Advanced Middle-low Rectal Cancer
 08:34
Robot-assisted Partial Splenectomy
 07:30
Robot-Assisted Kidney Transplantation