相关实验视频
Updated: Jan 20, 2026
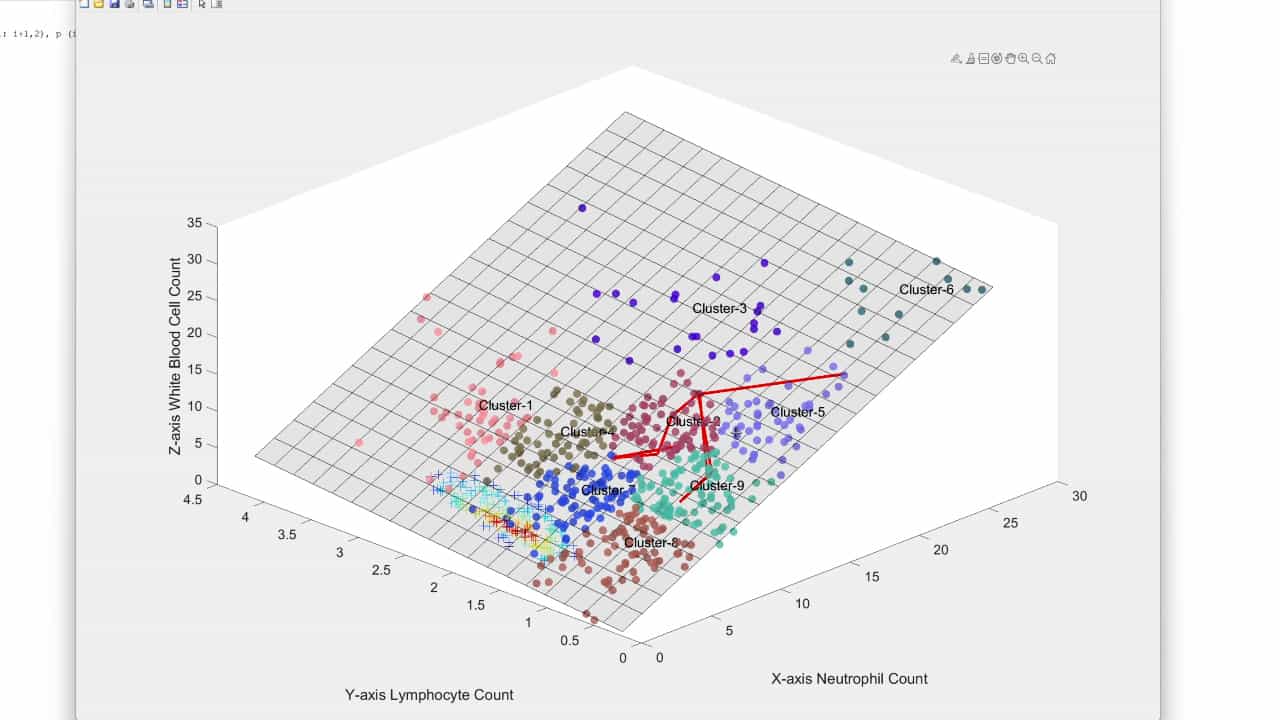

A Data-Driven Approach to Quantifying Immune States in Sepsis
Published on: February 7, 2025
结肠镜中的多模传感:一个数据驱动的方法
Viola Del Bono1, Emma Capaldi1, Anushka Kelshiker2
1Department of Mechanical Engineering, Boston University, Boston, MA, 02215, USA.

本研究介绍了一种机器学习 (ML) 框架,用于实时3D形状和力量估计,用于结肠镜软机器人袖子. 该系统在跟踪形状和力度方面实现了高精度,改善了最小侵入性手术.
科学领域:
- 机器人和自动化机器人与自动化
- 医疗器械 医疗器械
- 机器学习应用 机器学习应用
背景情况:
- 软光学传感器为微创手术 (如结肠镜检查) 提供了潜力.
- 复杂的多模式传感器响应对实时数据解释构成重大挑战.
- 准确估计3D形状和接触力对于安全有效的结肠镜检查至关重要.
研究的目的:
- 开发一种机器学习 (ML) 框架,用于实时估计3D形状和接触力,用于结肠镜软机器人袖子.
- 创建一个自动化数据收集平台,以克服手动校准的局限性,并为ML生成大型数据集.
- 调查基于ML的联系本地化能力,以提高空间意识.
主要方法:
- 开发一个自动化平台,用于收集各种方向,曲率和接触力传感器数据.
- 实施级联式ML架构,用于连续估计接触力和3D形状.
- 训练ML模型来估计接触强度和位置在16个分布在袖子上的槽.
主要成果:
- ML框架在形状和力估计方面实现了高精度,曲率的误差为4.7%,定向的误差为2.37%,力跟踪的误差为5.5%.
- 接触力强度估计的误差在0.06N到0.31N之间.
- 基于ML的接触本地化显示出有前途的空间分辨率,尽管距离很近,但8个槽的准确度超过80%.
结论:
- 开发的ML框架可以准确地实时估计3D形状和结肠镜软机器人袖子的接触力.
- 自动化数据收集平台促进了有效的ML模型培训和验证.
- 该系统显示,通过增强的传感能力,可以显著提高微创结肠镜手术的安全性和有效性.
相关概念视频
 07:42
A Data-Driven Approach to Quantifying Immune States in Sepsis
 07:11
CorrelationCalculator and Filigree: Tools for Data-Driven Network Analysis of Metabolomics Data
 10:31
A Multi-Modal Approach to Assessing Recovery in Youth Athletes Following Concussion
 06:32
Bringing the Clinic Home: An At-Home Multi-Modal Data Collection Ecosystem to Support Adaptive Deep Brain Stimulation
 03:43
Structured Approach to Colonoscopy Technique Optimization: A Single-Center Experience with Novice Endoscopists
 05:05
Religious Chanting and Self-Related Brain Regions: A Multi-Modal Neuroimaging Study