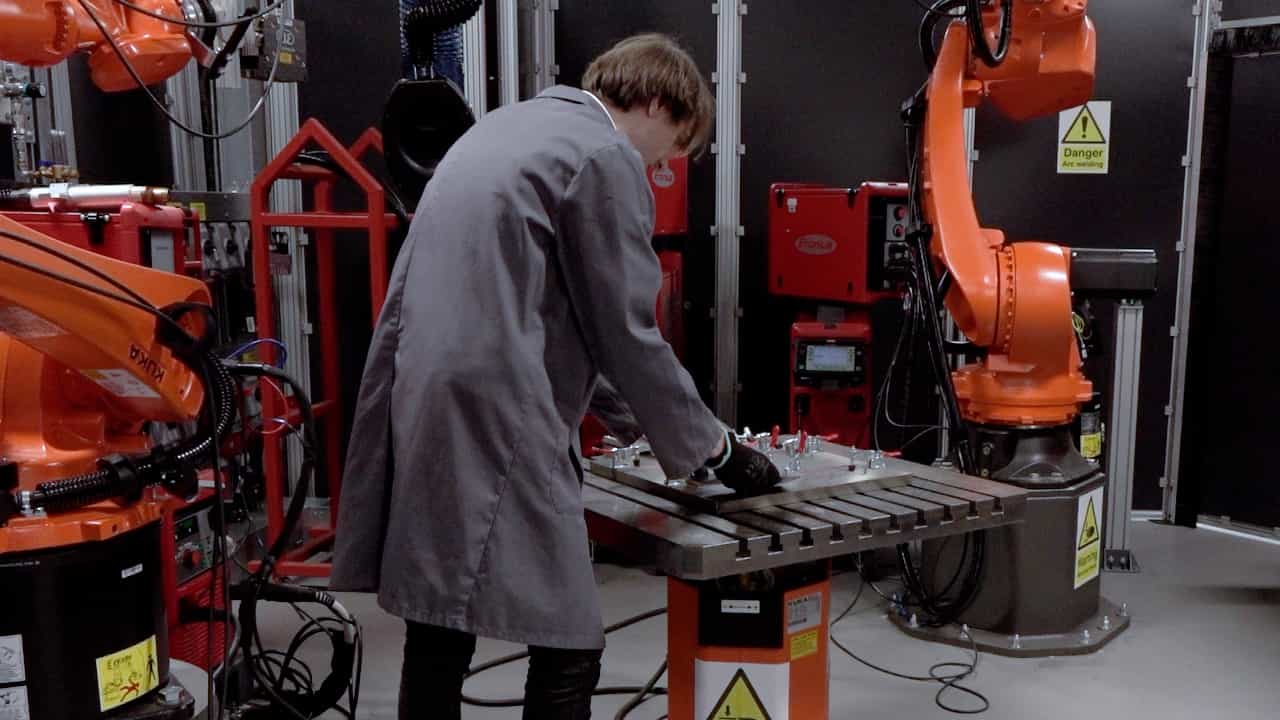
超声波相位阵列测量和压缩用于在工艺中的接凸估计
Angelos Dimakos1, Nina E Sweeney2, Charalampos Loukas1
1Centre for Ultrasonic Engineering (CUE), Department of Electronic & Electrical Engineering, University of Strathclyde, Glasgow G1 1XQ, United Kingdom.
Ultrasonics
|February 21, 2026

概括
这项研究引入了用于机器人接的实时超声波检查系统,可实现精确的接角测量. 它克服了数据挑战,为工业自动化提供快速,准确的几何估计.
科学领域:
- 机器人和自动化 机器人和自动化
- 非破坏性测试是指非破坏性测试.
- 材料科学 材料科学 材料科学
背景情况:
- 工业机器人接在实时接几何估计方面面临挑战,原因是环境限制和超声波测试的大量数据.
- 阶段阵列超声波提供体积成像,但在机器人应用中受到数据规模和延迟的阻碍.
研究的目的:
- 开发实时超声波检查管道,用于精确测量机器人接中的接面方向.
- 解决高通量超声波数据中可靠几何估计和高效数据管理的障碍.
主要方法:
- 实现了GPU加速定向估计器和超声波数据的轻量级AUC压缩策略.
- 通过使用机器人部署的阶段式阵列平台,在传统的V槽和窄隙几何结构上验证了管道.
- 集成的全矩阵捕获 (FMC) 处理与数据散散化用于实时推断.
主要成果:
- 实现了0.4°的角精度,对于传统的V槽和3mm以下的几何误差.
- 在V槽扫描和在窄间隙配置下显示的sub-250 ms执行和sub-1500 ms.
- 保持了超过88%的数据减少,同时确保了几何精度.
结论:
- 开发的管道为实时接几何推理和机器人接中的数据减少提供了一个模块化,可解释的解决方案.
- 这种概念验证证明了嵌入式闭环超声波检查系统在自动接中的可行途径.
- 该系统通过动态扫描阶梯形几何学,成功模拟了现实的工业场景.
更多相关视频
 08:40
Ultrasonic Welding of Thermoplastic Composite Coupons for Mechanical Characterization of Welded Joints through Single Lap Shear Testing
Published on: February 11, 2016
12.1K
 05:04
Author Spotlight: Introduction to Active Probe Atomic Force Microscopy with Quattro-Parallel Cantilever Arrays
Published on: June 13, 2023
2.5K