相关实验视频
Updated: Feb 26, 2026
08:08

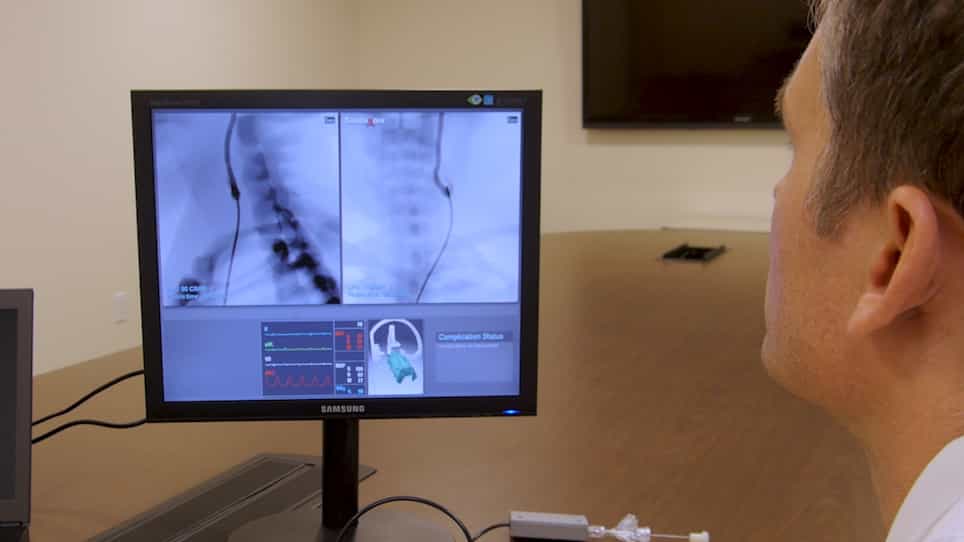
Simulator Training for Endovascular Neurosurgery
Published on: May 6, 2020
4.2K
评估带有触觉反的完全远程操作的机器人内血管干预:SENTANTE内血管机器人系统
Emiel W M Huistra1, Giovanni Federico Torsello2, Konstantinos Stavroulakis3,4
1Division of Vascular Surgery, Department of Surgery, University Medical Center Groningen, University of Groningen, Groningen, The Netherlands. w.m.huistra@umcg.nl.
Cardiovascular and interventional radiology
|February 25, 2026

概括
在临床前的环境中,SENTANTETM机器人系统成功地进行了各种内血管干预. 这种远程操作系统可与标准设备兼容,并为操作人员提供接近零的辐射暴露.
科学领域:
- 医疗机器人 医疗机器人
- 血管内干预 血管内干预
- 临床前研究 临床前研究
背景情况:
- 血管内干预对于治疗血管疾病至关重要.
- 微创手术需要先进的技术解决方案.
- 机器人系统为提高准确性和安全性提供了潜力.
研究的目的:
- 评估SENTANTETM内血管机器人系统用于远程操作的内血管干预.
- 在临床前猪模型中评估系统的可行性和安全性.
主要方法:
- 在六个猪体中使用了SENTANTETM系统进行了18次内血管程序.
- 使用了标准的内血管装置,包括导线,导管和线圈.
- 分析了程序结果和病理发现;质量评估了触觉反.
主要成果:
- 所有18项手术,包括支架和血管造形手术,都成功完成,没有人工转换.
- 该系统证明了与各种标准内血管器件的兼容性.
- 实现了接近零的操作员辐射暴露,观察到最小的血管创伤.
结论:
- SENTANTETM系统可用于远程操作的内血管干预,如血管造影,支架和栓塞.
- 该系统的兼容性,触觉反和辐射安全性支持进入临床试验的进展.