机器人手臂辅助与传统的基基基基基基基基基膝关节关节整形术实现了更好的软组织平衡:一个单间压力传感器研究
Tiejian Li1,2,3, Xiangpeng Kong2,3, Minzhi Yang1,2
1Medical School of Chinese PLA, Beijing, China.
The bone & joint journal
|February 28, 2026

概括
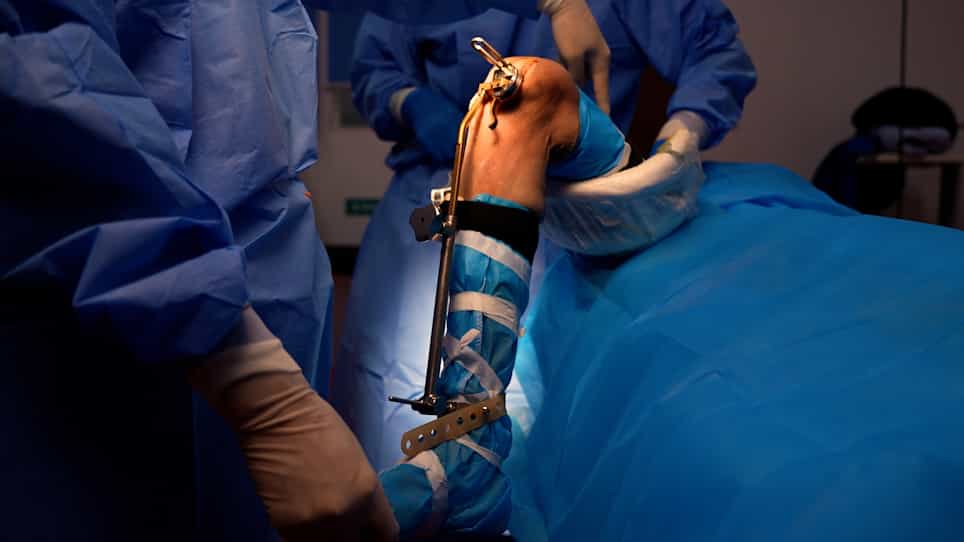
机器人手臂辅助单隔膜膝关节关节整形术 (UKA) 提供比传统UKA更一致的中间隔膜压力. 这可能会改善膝关节手术患者的早期康复和康复结果.
科学领域:
- 整形外科手术 整形外科手术
- 生物医学工程 生物医学工程
背景情况:
- 单间膝关节关节整形术 (UKA) 旨在保持关节功能.
- 评估手术内软组织平衡对于UKA的成功至关重要.
- 机器人手臂辅助手术在精度方面提供了潜在的优势.
研究的目的:
- 在机器人手臂辅助的UKA和传统的基于Jig的UKA期间评估中间隔间压力.
- 评估软组织平衡对手术内压力的影响.
- 为了比较两种UKA方法之间的临床结果和运动范围 (ROM).
主要方法:
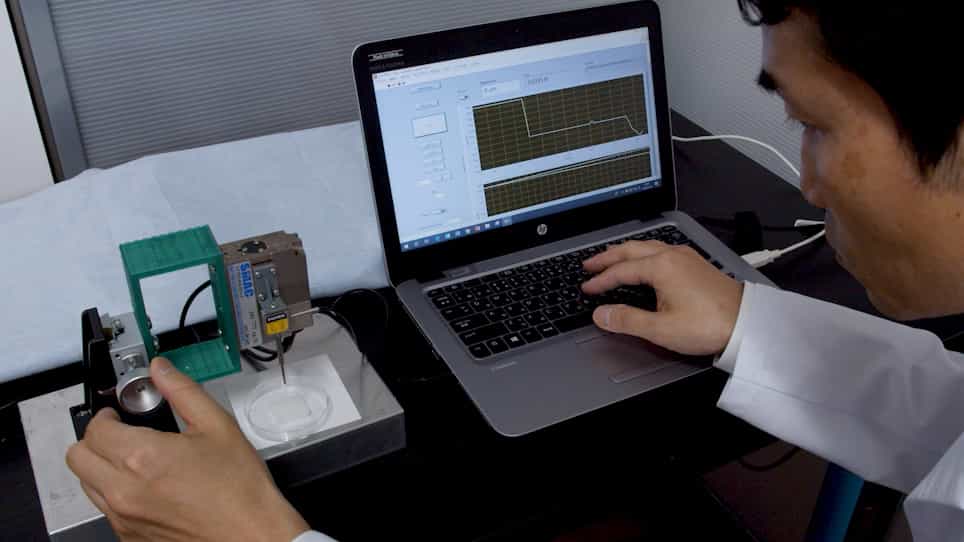
- 开发并使用了一种全新的单间压力传感器.
- 追溯分析了80名接受中间隔UKA (40名机器人,40名常规) 的患者.
- 在10°,45°和90°曲时测量了中间腔压力;在3个月和1年后记录了ROM和临床分数.
主要成果:
- 机器人手臂辅助的UKA与传统的基于Jig的UKA相比,实现了显著更一致的中间隔压力 (p < 0.001).
- 机器人手臂辅助UKA在3个月后表现出更好的早期ROM和结果得分.
- 在一年的随访期间,两组之间没有观察到显著的临床差异.
结论:
- 新型压力传感器证实了机器人手臂辅助UKA能够实现更一致的中间隔间压力.
- 持续的手术内压力可能会改善早期的术后康复.
- 需要进一步的研究来探索长期的临床影响.