
在驾驶过程中推断隐藏的注意状态:贝叶斯的方法来建模分心和次要任务参与
Lekhapriya Dheeraj Kashyap1, Zhide Wang2, Yanling Chang2
1Texas A&M University, USA.
Human factors
|March 4, 2026

概括
本研究引入了一个计算框架,以了解个体驾驶员的分心和注意力策略. 它可以实现个性化驾驶员辅助系统,以提高道路安全.
科学领域:
- 人与计算机的交互
- 认知心理学 认知心理学
- 道路安全研究 道路安全研究
背景情况:
- 驾驶员从车载系统中分心是一个重大的安全问题.
- 分心水平的个体差异往往是潜在的,并没有得到当前模型的解决.
- 现有的模型缺乏个性化,限制了针对性干预的有效性.
研究的目的:
- 开发和验证一个计算框架来推断个性化的注意力策略和潜在的分心状态.
- 支持针对驾驶员的多任务行为和干预措施的个性化建模.
- 通过适应性驾驶辅助系统,提高道路安全.
主要方法:
- 利用部分可观察的半马尔科夫决策过程 (POSMDP) 来建模隐藏的注意力动态.
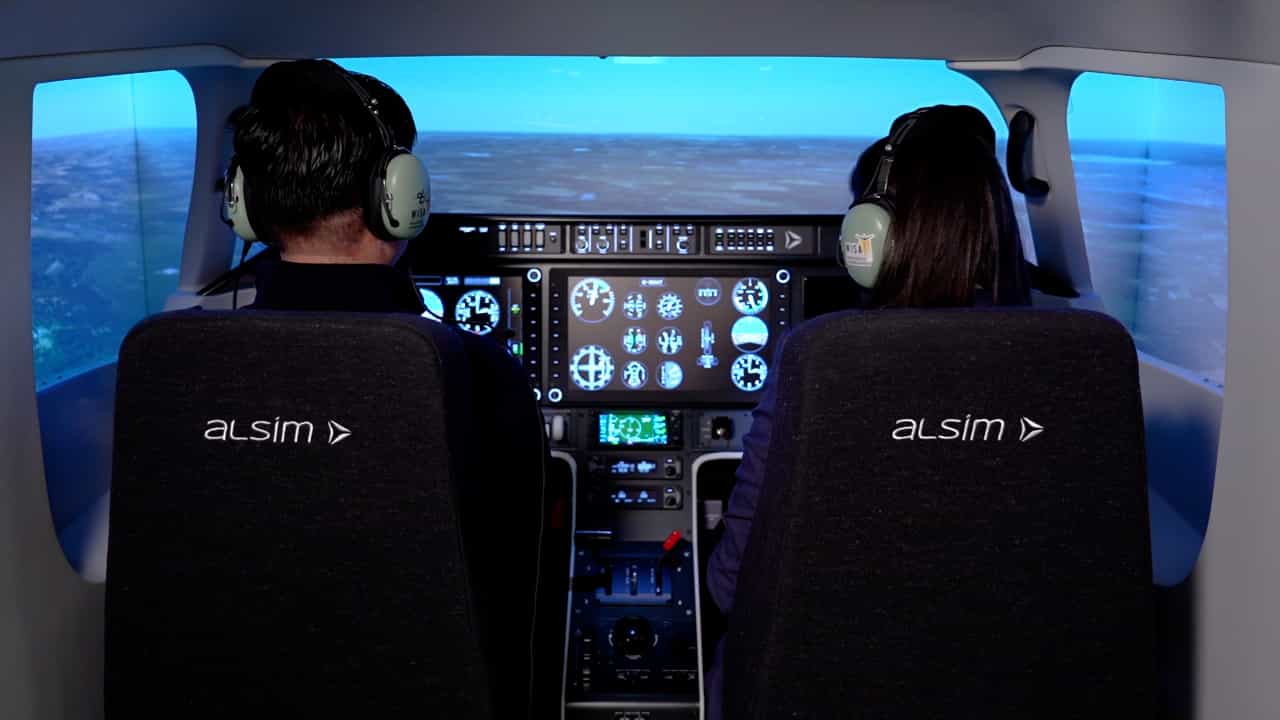
- 在驾驶模拟器中使用了18名参与者的行为数据 (目光行为,速度,瞳孔测量).
- 估计的个性化奖励函数反映了二次任务实用性和安全成本之间的个人权衡.
主要成果:
- 该框架准确地推断出驾驶员分心状态和个别公用事业权重.
- 与标准的2秒视规则相比,它提高了分心事件的检测.
- 揭示了注意力策略的显著个体变化,从保守到任务优先级.
结论:
- POSMDP框架提供了一个可解释的,个性化的驾驶员注意力分配模型.
- 它捕捉了潜在的注意状态和驾驶员之间的行为变化.
- 能够实现个性化,风险敏感的驾驶辅助系统,适应个人策略.