相关实验视频
Updated: Mar 7, 2026
05:42

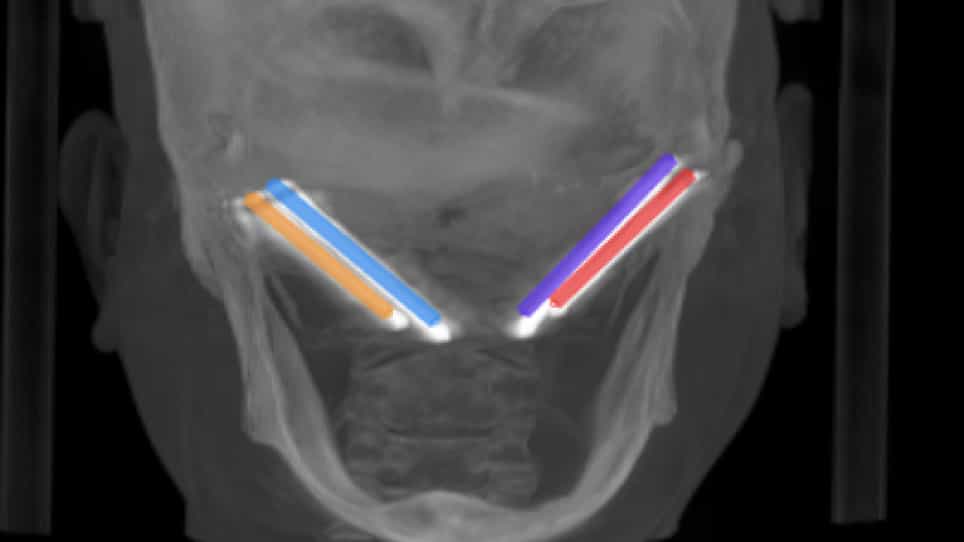
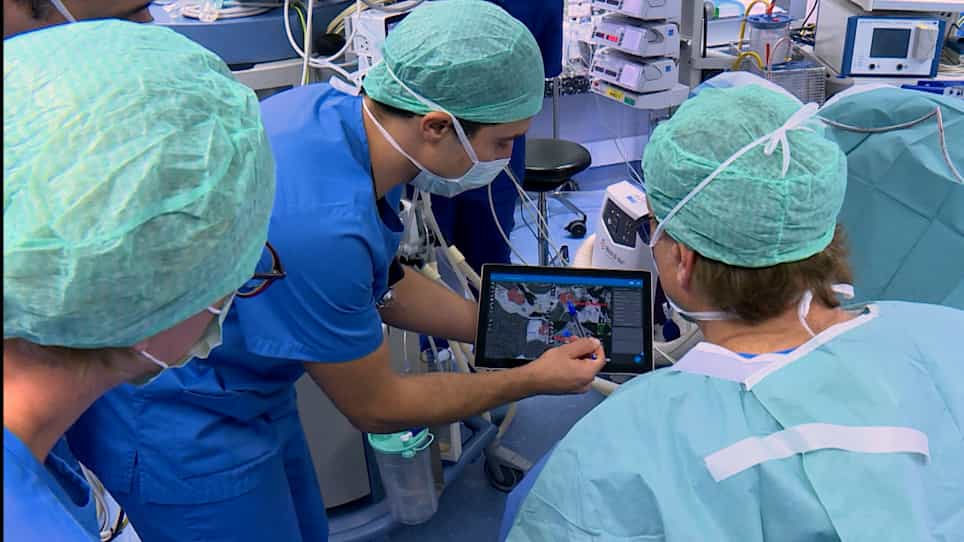
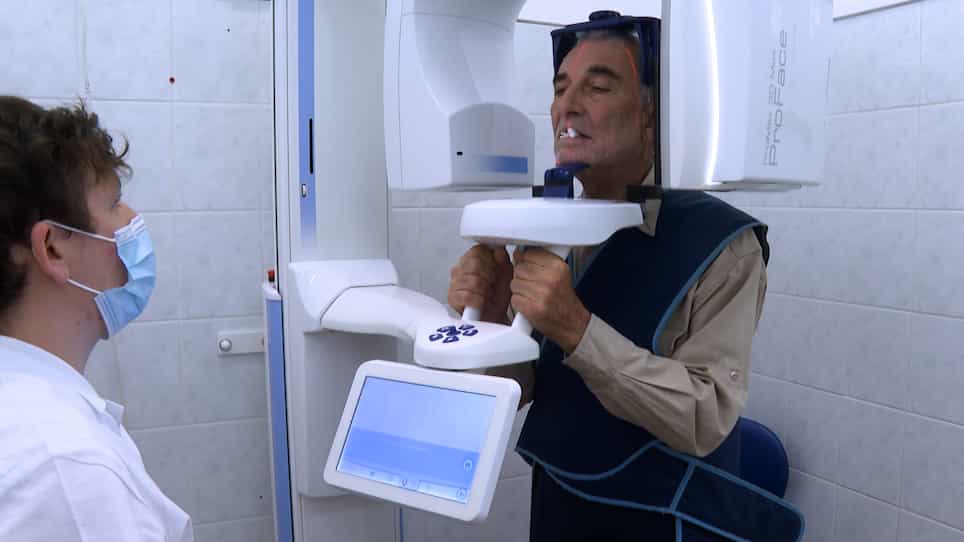
Dynamic Navigation for Dental Implant Placement
Published on: September 13, 2022
4.6K
[一个自主牙科植入物机器人系统在即时和延迟植入物放置中的精度比较]
1Department of Oral Implantology, The Affiliated Hospital of Qingdao University, Qingdao 266000, China.

概括
这项研究发现,一个自主牙科植入物机器人系统在即时和延迟植入物放置方面实现了高精度. 机器人系统表现出卓越的精度,无论植入物放置的时间如何.
科学领域:
- 在口腔外科手术.
- 机器人在医学中的机器人
- 牙科植入物学 牙科植入物学
背景情况:
- 牙植入物放置需要高精度,受抽取插座解剖学和操作员技能等因素的影响.
- 自主机器人系统有助于提高牙植入程序的准确性和一致性.
- 使用机器人辅助的即时与延迟植入物安置协议的比较对于临床应用至关重要.
研究的目的:
- 使用自主机器人系统,比较立即和延迟的牙植入物放置之间的三维位置偏差.
- 在不同的植入物放置场景中评估机器人系统的临床适用性和操作稳定性.
主要方法:
- 一项回顾性研究涉及44名患者和60名通过自主口腔植入器机器人系统放置的牙植入物.
- 患者被分为立即 (30种植入物) 和延迟 (30种植入物) 放置组.
- 通过使用圆光束CT测量植入物位,顶点和角度偏差来评估三维位置精度.
主要成果:
- 在立即和延迟植入组之间没有观察到三维位置精度的显著差异 (P>0.05).
- 植入部位,顶点和角度位置的中位偏差在两组中都是可比的.
- 自主机器人系统在即时和延迟植入物放置场景中表现一致.
结论:
- 自主牙科植入物机器人系统为即时和延迟植入物放置提供了出色的三维定位精度.
- 机器人系统有效地管理复杂的提取插座解剖学,并最大限度地减少操作员的变化.
- 这些发现支持牙科植入学中自主机器人系统的临床适用性和操作稳定性.