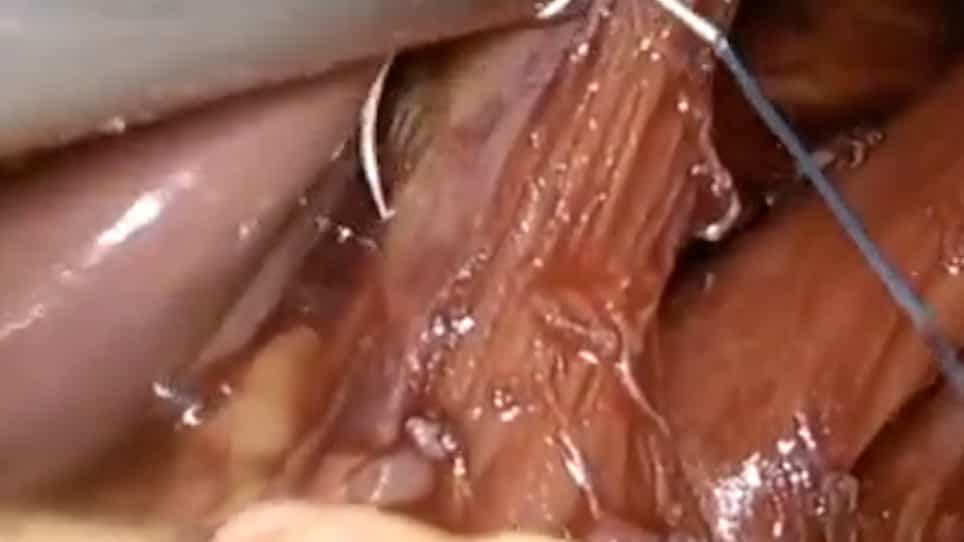
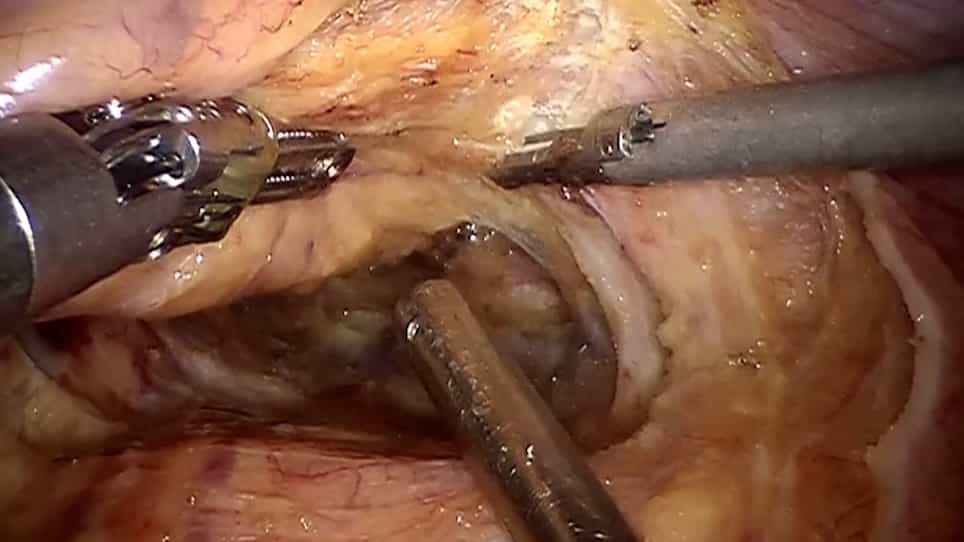
新的"T切割"方法与机器人辅助的横腹前修复侧 Hernia:一个手术技术 (带视频)
Tsukasa Tanida1, Ken Nakata1, Kazuki Odagiri2
1Department of Gastroenterological Surgery, Higashiosaka City Medical Center, Higashiosaka, Japan.
Asian journal of endoscopic surgery
|March 11, 2026

概括
一种新的T切口技术用于机器人辅助的横腹前皮膜修复 (R-TAPP) 优化了侧 inguinal 的网状位置. 这种方法提高了手术暴露和安全性,有助于R-TAPP标准化.
科学领域:
- 最少侵入性的手术
- 手术创新 在外科创新.
- 机器人手术 机器人手术
背景情况:
- 自2007年以来,机器人辅助的腹腔前腹部修复 (R-TAPP) 越来越受欢迎.
- 在2022年,R-TAPP的使用在美国超过了腹腔镜修复.
- 在日本,R-TAPP是自付的,但已被证明是安全和可行的.
研究的目的:
- 为R-TAPP引入一种新的T切口技术.
- 为了优化侧面 inguinal hernias 的曝光和网格放置.
- 用视觉辅助器提供程序细节.
主要方法:
- 开发一种新的T切口,用于腹腔内接入.
- 在R-TAPP期间进行T切口的应用,用于侧侧 inguinal .
- 手术步骤的详细描述,包括手术内图像和视频.
主要成果:
- T切口结合了线性和圆形切口的优点.
- 它优化了手术暴露,并促进了网格的放置.
- 该技术旨在改善R-TAPP的结果.
结论:
- 机器人平台在狭窄的空间中提供精确的剖析.
- 在T切口平衡曝光和安全,增强网格放置.
- 这种技术可能会在日本标准化R-TAPP.