
从视觉到精度:对子宫内膜异位症手术中的手术内导航技术的系统审查
Alp Inci1, Juergen Andress2, Bernhard Kraemer2
1Department of Gynecology, University Hospital Zurich, Zurich, Switzerland.
Journal of minimally invasive gynecology
|March 14, 2026

概括
术内导航技术,如光学成像和超声波,通过改善解剖方向和决策来帮助子宫内膜异位症手术. 需要进一步的研究才能充分理解它们在复杂病例中的临床价值.
科学领域:
- 妇科外科手术 妇科外科
- 医疗成像医学成像
- 手术导航 手术导航
背景情况:
- 宫内膜异位症手术由于骨盆解剖结构复杂和疾病呈现的多样性而存在挑战.
- 术内导航技术为提高手术精度和患者结果提供了潜在的好处.
研究的目的:
- 在子宫内膜异位症手术中系统地审查和评估手术内导航技术的临床证据.
- 确定主要的航行模式及其报告的应用和限制.
主要方法:
- 在PubMed/MEDLINE,Embase和Scopus (2015-2025) 进行了系统的文献搜索,并补充了AI工具.
- 包括人体内手术导航的手术研究;不包括临床前,尸体和非导航干预.
- 数据提取和质量评估由两名独立审查员根据PRISMA指南进行.
主要成果:
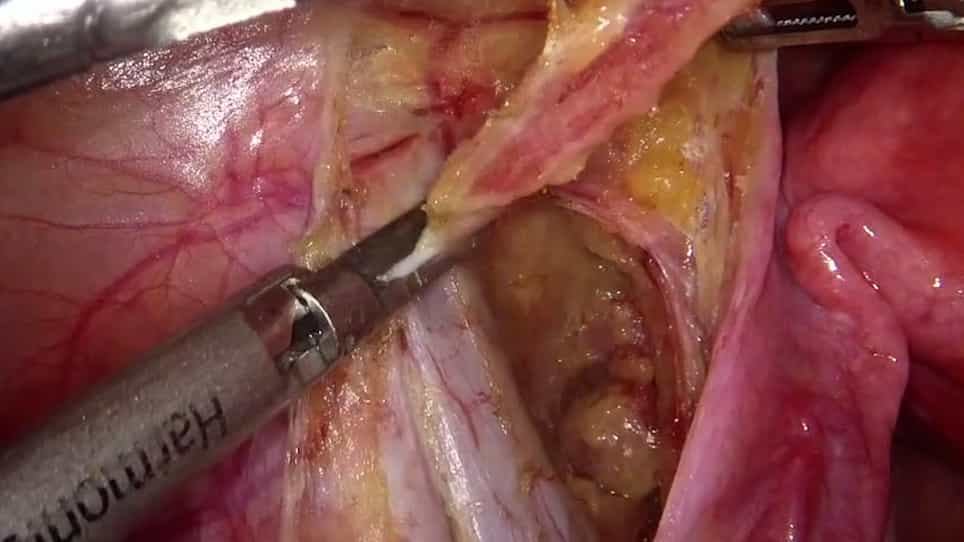
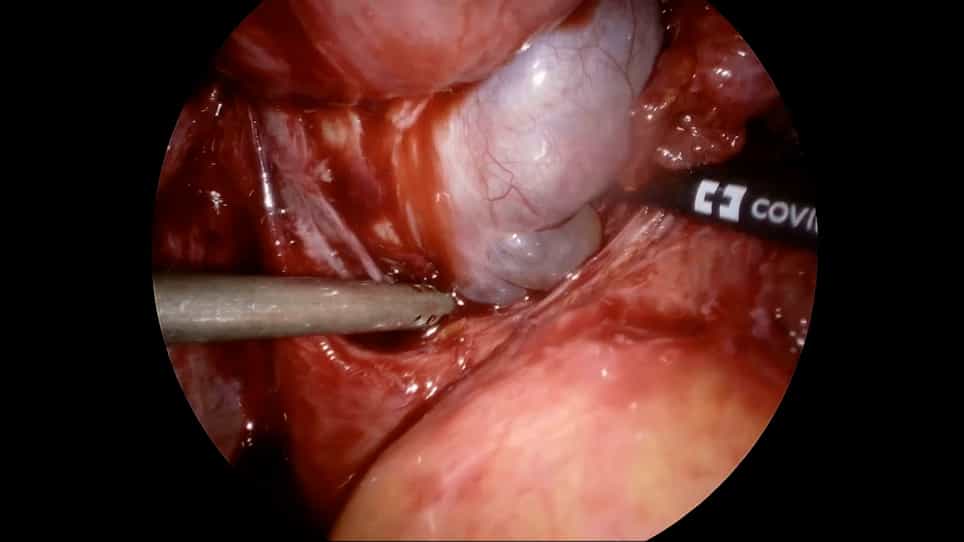
- 54项研究 (1,002名患者) 满足了纳入标准,主要是手术内光学成像 (IOI) (41项研究) 和手术内超声波 (IOUS) (12项研究).
- IOI主要协助解剖学导向,病变评估和 perfusion 评估.
- IOUS协助病变定位和地标识别;增强现实/虚拟现实 (AR/VR) 支持手术前规划,用于手术内使用.
结论:
- 术内光学成像 (特别是绿) 和术内超声波是子宫内膜异位症手术中的主要导航方式,支持实时定位和决策.
- 增强现实/虚拟现实应用程序正处于临床开发的早期阶段.
- 现有的证据有限,这突显了需要进行前性比较研究以确定临床指示和这些导航技术的价值.