
在 situs inversus totalis 中用于直肠癌的机器人辅助手术:一个案例报告
Munenori Takaoka1, Atsushi Urakami1, Kazuki Matsushita1
1Department of General Surgery, Kawasaki Medical School General Medical Center, 2-6-1 Nakasange, Kita-ku, Okayama 700-8505, Japan.
Journal of surgical case reports
|March 16, 2026

概括
机器人辅助手术成功地治疗了Situs inversus totalis (SIT) 患者的晚期直肠癌,这是一个罕见的疾病. 这一案例凸显了复杂解剖变异中机器人手术的可行性和安全性.
科学领域:
- 手术瘤学手术瘤学
- 胃肠病学 胃肠病学
- 医疗机器人 医疗机器人
背景情况:
- 网站逆向总体 (SIT) 为手术干预带来了独特的解剖学挑战.
- 早期识别SIT的镜像解剖学对于手术规划和患者安全至关重要.
研究的目的:
- 报告SIT.患者晚期直肠癌的病例.
- 在SIT的背景下,证明用于直肠癌的机器人辅助手术 (RAS) 的应用和有效性.
主要方法:
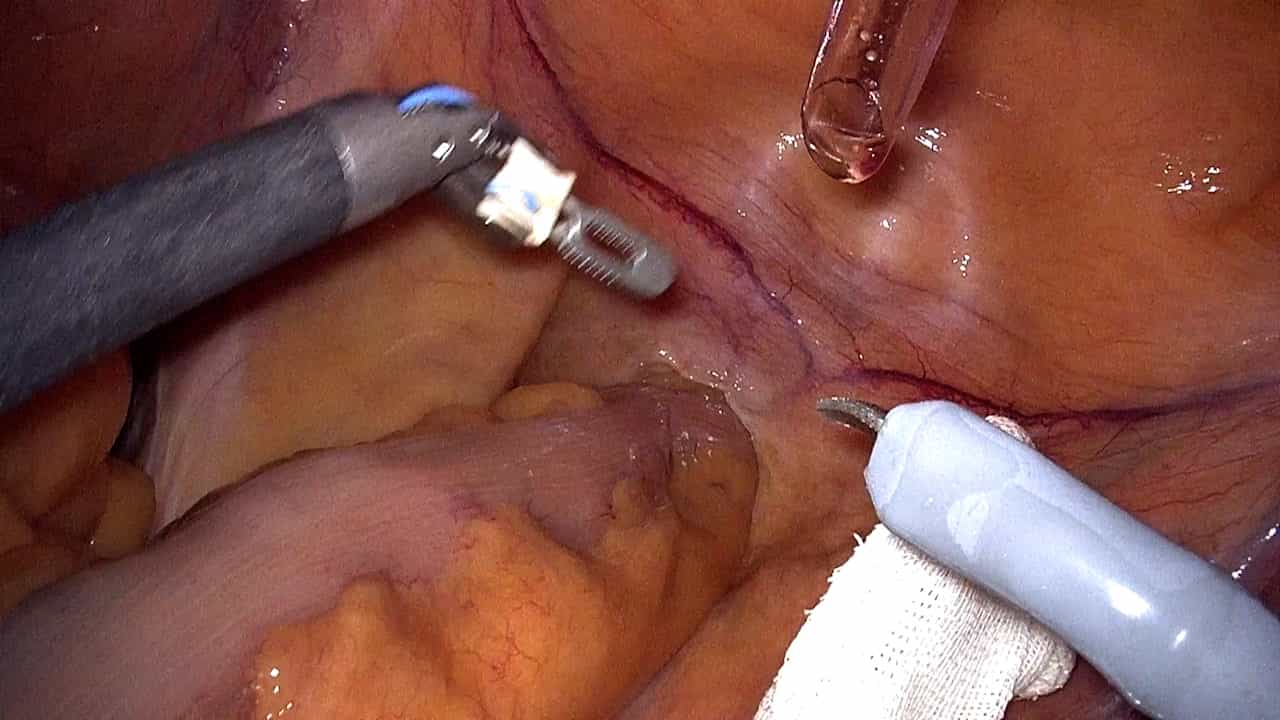
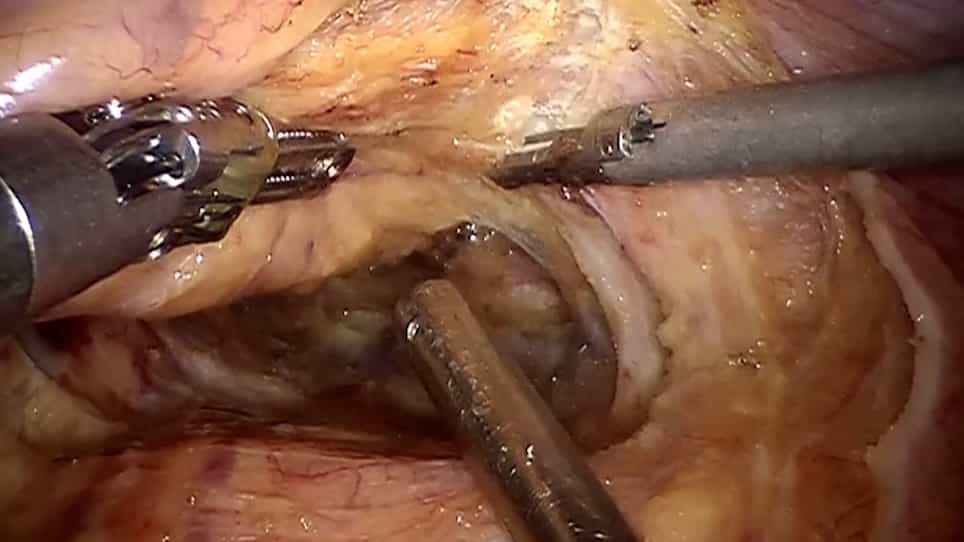
- 一名71岁的男性患者患有SIT和晚期直肠癌,使用DaVinci Xi系统进行了机器人辅助的前切除.
- 手术端口被战略地放置,反映标准配置,摄像机位于左下腹部.
- 程序包括全间膜切除,D3淋巴结解剖和双接技术与接强化用于解.
主要成果:
- 机器人辅助手术安全高效地进行,尽管患者的解剖结构复杂.
- 该程序实现了完整的瘤切除,并进行了充分的淋巴结剖析.
- 患者经历了无事件的术后恢复,没有任何不良事件.
结论:
- 机器人辅助手术是一种可行的,安全的选择,用于治疗直肠癌患者的网站逆向总体.
- 仔细的解剖学考虑和战略性的端口放置使得在罕见的先天性形中成功完成复杂的机器人手术.