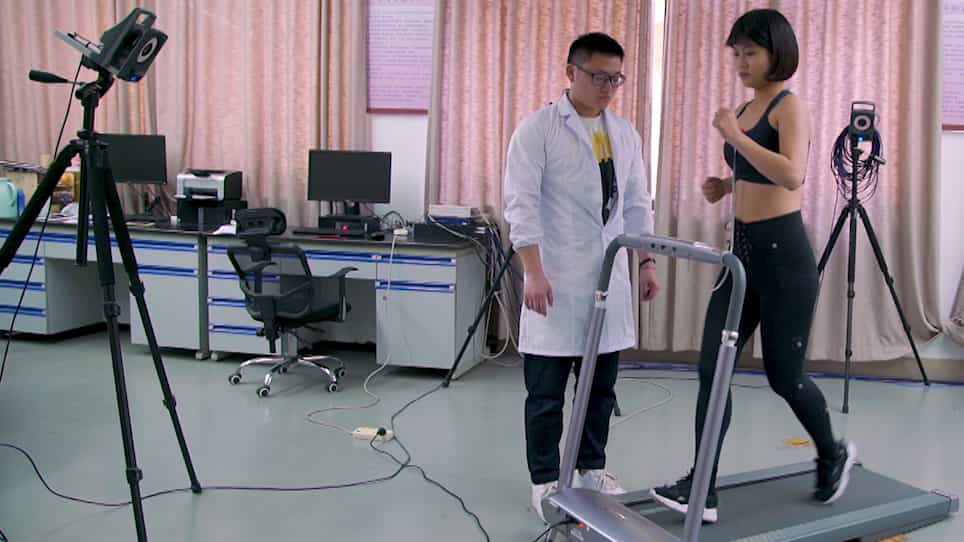
Related Experiment Video
Updated: Nov 28, 2025


An Inertial Measurement Unit Based Method to Estimate Hip and Knee Joint Kinematics in Team Sport Athletes on the Field
Published on: May 26, 2020
Estimating Lower Limb Kinematics Using a Lie Group Constrained Extended Kalman Filter with a Reduced Wearable IMU
Luke Wicent F Sy1, Nigel H Lovell1, Stephen J Redmond2
1Graduate School of Biomedical Engineering, UNSW Sydney, Sydney NSW 2052, Australia.

Abstract:
Tracking the kinematics of human movement usually requires the use of equipment that constrains the user within a room (e.g., optical motion capture systems), or requires the use of a conspicuous body-worn measurement system (e.g., inertial measurement units (IMUs) attached to each body segment). This paper presents a novel Lie group constrained extended Kalman filter to estimate lower limb kinematics using IMU and inter-IMU distance measurements in a reduced sensor count configuration. The algorithm iterates through the prediction (kinematic equations), measurement (pelvis height assumption/inter-IMU distance measurements, zero velocity update for feet/ankles, flat-floor assumption for feet/ankles, and covariance limiter), and constraint update (formulation of hinged knee joints and ball-and-socket hip joints). The knee and hip joint angle root-mean-square errors in the sagittal plane for straight walking were 7.6±2.6∘ and 6.6±2.7∘, respectively, while the correlation coefficients were 0.95±0.03 and 0.87±0.16, respectively. Furthermore, experiments using simulated inter-IMU distance measurements show that performance improved substantially for dynamic movements, even at large noise levels (σ=0.2 m). However, further validation is recommended with actual distance measurement sensors, such as ultra-wideband ranging sensors.