
沉浸式虚拟现实学习外骨类虚拟行走:一个可行性研究
Antonio Rodríguez-Fernández1,2, Alex van den Berg3, Salvatore Luca Cucinella4,5
1Biomechanical Engineering Lab, Department of Mechanical Engineering and Research Center for Biomedical Engineering, Universitat Politècnica de Catalunya, Barcelona, 08028, Spain. antonio.rodriguez.fernandez@upc.edu.
Journal of neuroengineering and rehabilitation
|November 2, 2024

概括
虚拟现实 (VR) 训练对外骨步行任务需要量身定制的视角和视觉反单个子任务,以获得最佳的运动学习. 这种方法增强了对有感觉运动障碍的人的康复.
科学领域:
- 康复机器人 康复机器人
- 运动学习是指运动学习.
- 虚拟现实 (VR) 应用程序
背景情况:
- 虚拟现实 (VR) 和沉浸式虚拟现实 (IVR) 对于运动 (再) 学习是有效的,低成本的头戴显示器 (HMD) 使它们成为可行的康复工具.
- 为复杂的运动任务设计有效的IVR环境,例如用下肢外骨架启动步行,仍然是一个挑战.
- 复杂的步行任务包括重量转移,干部稳定和步骤启动等子任务,需要特定的训练策略.
研究的目的:
- 调查VR中的最佳设计元素,以增强复杂的虚拟步行任务的运动学习.
- 为了确定不同虚拟现实 (VR) 视角和视觉反的有效性,用于训练外骨架辅助行走.
主要方法:
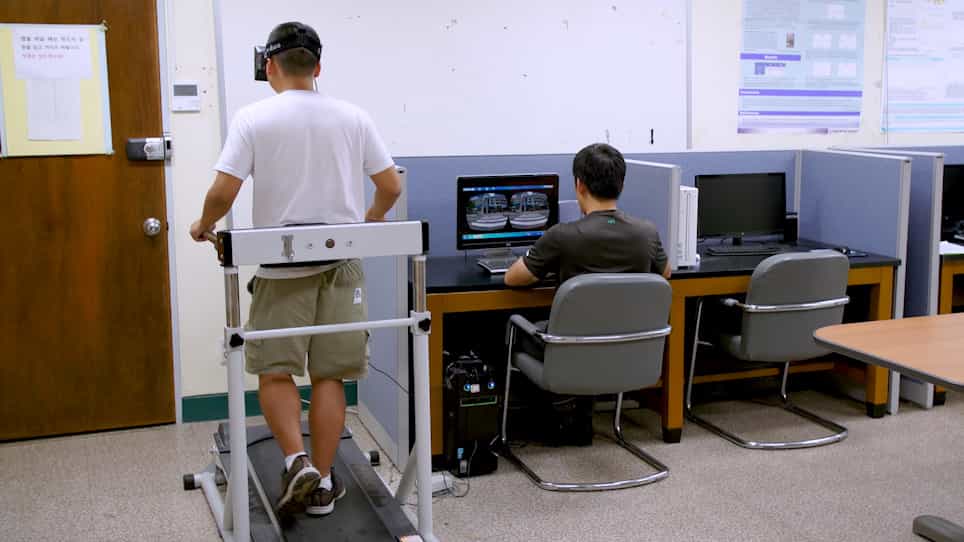
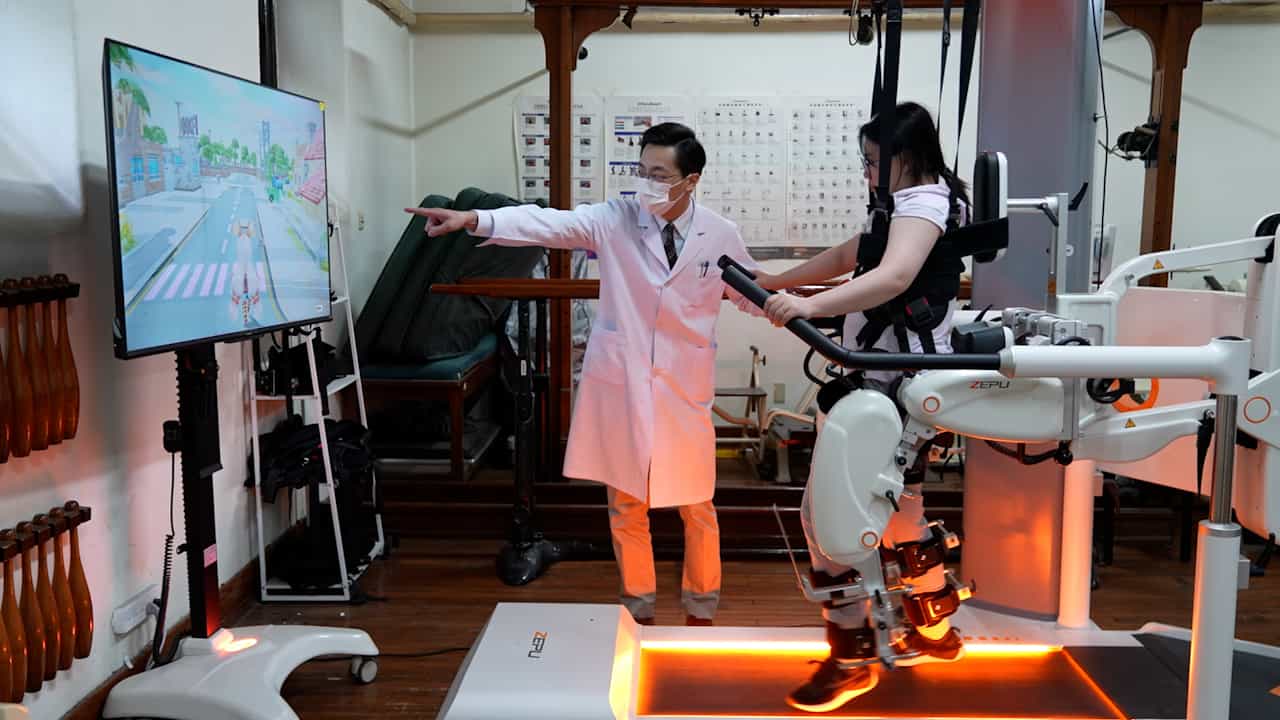
- 开发了一个模拟虚拟行走的HMD-IVR系统,用于控制可穿戴的下肢外骨架.
- 对40名健康参与者进行了一项实验,比较第一人称 (1PP) 与第三人称 (3PP) 的视角以及并发的视觉反.
- 评估行走表现 (步骤,干倾斜,步伐长度),实施方式,可用性,网络疾病和感知的工作量.
主要成果:
- 所有参与者都成功地学习了虚拟步行任务.
- 没有一个单独的视角和反的组合普遍改善了所有子任务的学习;最佳的培训是特定于子任务的.
- 报告了高水平的化身体现和低的网络疾病,但认知负载仍然很高,影响了可用性.
结论:
- 分任务的顺序训练,使用定制的视角和视觉反的组合,最大限度地提高了复杂的步行任务的运动学习.
- 这些发现为开发先进的IVR系统提供了关键的见解,以帮助有感觉运动障碍的人学会用外骨行走.
- 优化VR设计元素是提高基于外骨的康复疗法的关键.