Related Experiment Video
Updated: Nov 14, 2025

Subject-specific Musculoskeletal Model for Studying Bone Strain During Dynamic Motion
Published on: April 11, 2018
Hill-based musculoskeletal model for a fracture reduction robot
Yinglun Tan1,2, Zhuoxin Fu1,2, Lunhui Duan1,2
1School of Artificial Intelligence and Data Science, Hebei University of Technology, Tianjin, China.

Background:
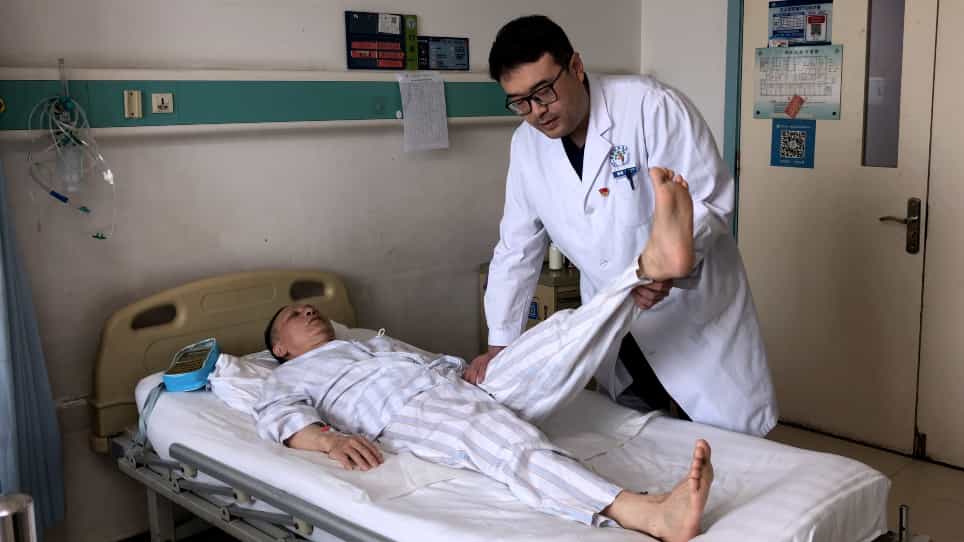
The introduction of fracture reduction robot can solve the problem of large reduction forces during fracture reduction surgeries and the need to collect multiple medical images. However, because its safety has not been certified, there are few academic achievements on this type of robot. To calculate the safety factor during its operation, a musculoskeletal model needs to be established to study the constraints of muscles on the robot. The existing academic achievements of musculoskeletal modelling are mainly for application such as rehabilitation treatment and collision in car accidents.
Methods:
A musculoskeletal model applied to the fracture reduction robot is proposed in this paper. First, by comparing the characteristics of mainstream muscle models and combining the biological characteristics of the anesthetised muscles, the Hill model was selected as the muscle model for this study. Second, based on the motion composition of six spatial degrees of freedom, five basic fractural malposition situations are proposed. Then, a 170-cm tall male musculoskeletal model was built in Opensim. Based on this model, the muscle force curves of the above malposition situations are calculated. Finally, a similar musculoskeletal model was established in Adams, and the accuracy of its muscle force data was tested. The study is approved by the ethics committee of the Rehabilitation Hospital, National Research Center for Rehabilitation Technical Aids, Beijing, China.
Results:
The muscle force curve of Opensim and Adams model under situations of five basic malposition are compared. Most of the correlation coefficients are in the range of 0.98-0.99. The overall correlation coefficient is greater than 0.95.
Conclusions:
The simulation results prove that this model can be used for the safety assessment of the fracture reduction robots. This model will be served as an environmental constraint to study the control of fracture reduction robot.