An online learning algorithm for adapting leg stiffness and stride angle for efficient quadruped robot trotting
Related Experiment Video
Updated: Aug 1, 2025
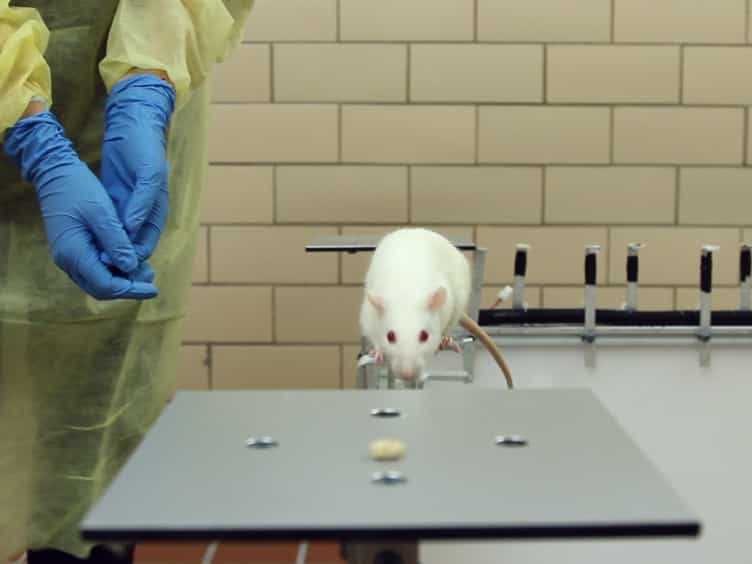
Asymmetric Walkway: A Novel Behavioral Assay for Studying Asymmetric Locomotion
Published on: January 15, 2016
Mahtab Aboufazeli1, Ali Samare Filsoofi2, Jason Gurney2
1School of Electrical Engineering and Computer Science, Oregon State University, Corvallis, OR, United States.

Abstract:
Animals adjust their leg stiffness and stride angle in response to changing ground conditions and gait parameters, resulting in improved stability and reduced energy consumption. This paper presents an online learning algorithm that attempts to mimic such animal behavior by maximizing energy efficiency on the fly or equivalently, minimizing the cost of transport of legged robots by adaptively changing the leg stiffness and stride angle while the robot is traversing on grounds with unknown characteristics. The algorithm employs an approximate stochastic gradient method to change the parameters in real-time, and has the following advantages: (1) the algorithm is computationally efficient and suitable for real-time operation; (2) it does not require training; (3) it is model-free, implying that precise modeling of the robot is not required for good performance; and (4) the algorithm is generally applicable and can be easily incorporated into a variety of legged robots with adaptable parameters and gaits beyond those implemented in this paper. Results of exhaustive performance assessment through numerical simulations and experiments on an under-actuated quadruped robot with compliant legs are included in the paper. The robot platform used a pneumatic piston in each leg as a variable, passive compliant element. Performance evaluation using simulations and experiments indicated that the algorithm was capable of converging to near-optimal values of the cost of transport for given operating conditions, terrain properties, and gait characteristics with no prior knowledge of the terrain and gait conditions. The simplicity of the algorithm and its demonstrably improved performance make the approach of this paper an excellent candidate for adaptively controlling tunable parameters of compliant, legged robots.
Related Concept Videos
 01:15
Kinematic Equations: Problem Solving
 01:17
Rolling Resistance: Problem Solving